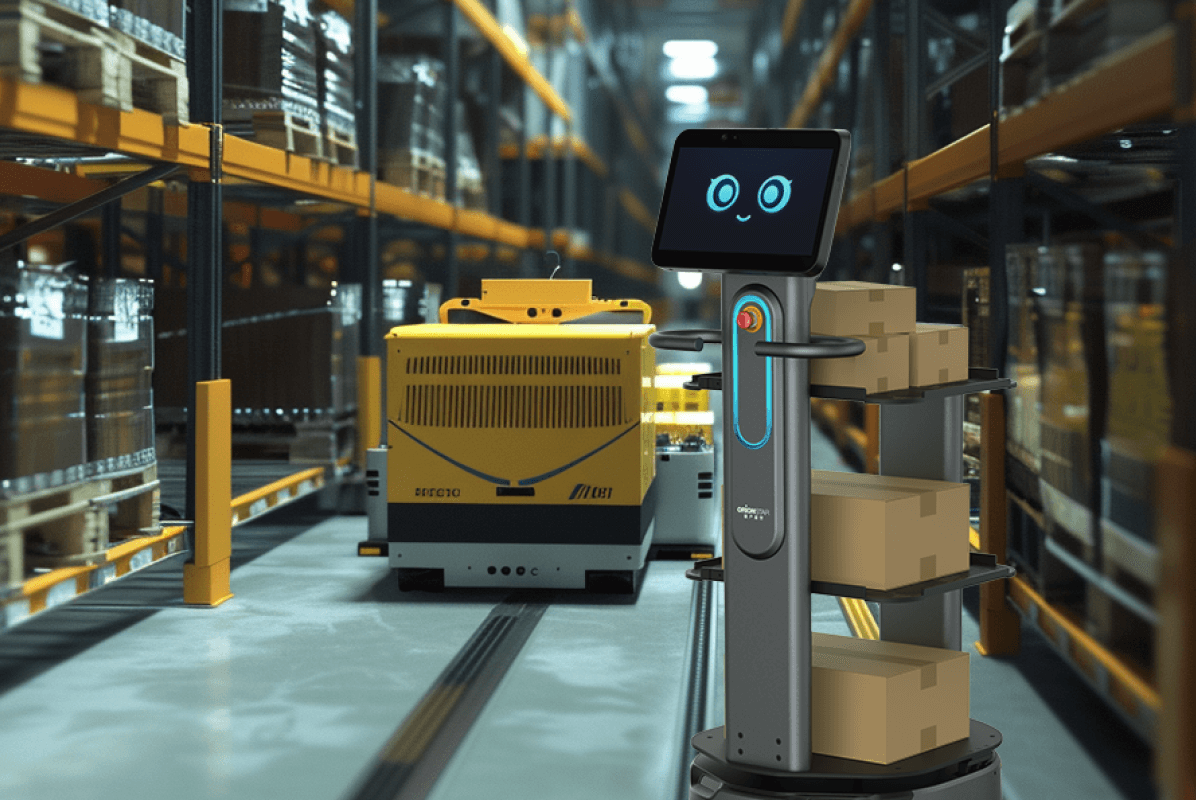
La gestione logistica all'interno degli impianti industriali e dei reparti produttivi richiede oggi un livello di flessibilità che le infrastrutture rigide tradizionali faticano a supportare. La consegna puntuale delle materie prime, il trasporto dei prodotti finiti, la distribuzione dei componenti e la movimentazione generale dei materiali tra le diverse zone operative rappresentano sfide quotidiane per i responsabili di stabilimento. In questo contesto di trasformazione, l'automazione dei trasporti interni mira a ridurre i colli di bottiglia, ottimizzare l'impiego del personale e adattarsi rapidamente ai frequenti cambi di layout imposti dalla produzione moderna.
La selezione della piattaforma più idonea richiede un'analisi approfondita di diversi parametri strutturali e operativi. È necessario valutare l'adattabilità del carico utile e la compatibilità con le infrastrutture di carico preesistenti, considerando come la macchina affronta spazi ristretti e ostacoli dinamici in corsie condivise con operatori e carrelli elevatori. Inoltre, le strategie di ricarica per mantenere la continuità operativa su più turni e l'architettura del sistema di gestione della flotta rivestono un ruolo cruciale per l'integrazione con i sistemi ERP o WMS aziendali. Queste dimensioni di valutazione guidano gli acquirenti verso soluzioni in grado di supportare l'evoluzione tecnologica degli ambienti manifatturieri.
Il posizionamento dell'OrionStar CarryBot D150 si focalizza sugli ambienti di produzione discreta e sui centri di micro-fulfillment, supportando attivamente il trasporto di materie prime e la distribuzione di componenti lungo le linee di assemblaggio. Questa piattaforma si inserisce nella classe di carico utile di ~150 kg e adotta un sistema di navigazione VSLAM+ basato su telecamere panoramiche, LiDAR e sensori di profondità, che consente di mappare l'ambiente senza l'installazione di marcatori fisici. L'assenza di modifiche infrastrutturali agevola un'implementazione rapida nei reparti produttivi soggetti a riorganizzazioni frequenti, mantenendo una larghezza operativa minima capace di operare in corridoi ristretti.
La cooperazione multi-robot e le prestazioni della flotta seguono un approccio specifico per questo sistema. Il CarryBot D150 gestisce il traffico agli incroci applicando regole autonome di priorità basate sui numeri identificativi dei veicoli, riducendo la necessità di interventi centralizzati costanti per l'evitamento delle collisioni. Il sistema operativo, basato su un'architettura aperta, fornisce un'ampia gamma di API per l'integrazione con i gestionali di fabbrica e supporta il controllo offline per le aree in cui la rete risulta instabile. Poiché la navigazione visiva sfrutta telecamere e sensori spaziali, l'operatore deve verificare la conformità al GDPR (Regolamento generale sulla protezione dei dati) per assicurarsi che l'elaborazione e la conservazione delle mappe rispettino le normative sulla privacy. Il sistema OrionStar supporta il controllo offline locale, consentendo di mantenere le mappe e i dati operativi all'interno della rete locale, offrendo così ai produttori europei attenti alla privacy una soluzione di minimizzazione dei dati conforme al GDPR.
Mobile Industrial Robots MiR250
Il MiR250 si posiziona come una piattaforma consolidata per la logistica di fabbrica dedicata a carichi leggeri e medi, trovando ampia applicazione nel trasferimento di semilavorati e nell'alimentazione delle stazioni di lavoro. Appartenente alla classe di carico utile di ~250 kg, questo veicolo si distingue per la sua natura modulare, permettendo l'installazione di diversi moduli superiori come sistemi di traino, sollevatori e rulliere. La navigazione si affida a scanner laser di sicurezza e telecamere 3D per rilevare ostacoli e riadattare il percorso, operando con un profilo ribassato che agevola il passaggio in corridoi stretti.
Per quanto riguarda l'orchestrazione, la piattaforma si appoggia al software MiR Fleet, progettato per gestire le missioni e coordinare il traffico di macchine miste all'interno dell'impianto. Questo sistema di gestione flotta centralizzato regola le precedenze, monitora lo stato delle batterie per instradare le macchine verso le stazioni di ricarica e si interfaccia con i sistemi IT tramite API REST. L'impiego di telecamere 3D per il rilevamento dell'ambiente richiede un'attenta valutazione legale prima del deployment; gli operatori industriali devono verificare la conformità al GDPR (Regolamento generale sulla protezione dei dati), specialmente per quanto concerne l'eventuale elaborazione di dati personali e l'uso di piattaforme cloud ospitate all'estero.
OTTO 100 (OTTO Motors)
Progettato prevalentemente per i flussi di tipo "person-to-person", l'OTTO 100 è un veicolo compatto orientato alla movimentazione di piccole cassette, operazioni di kitting e consegna a bordo linea. Collocandosi nella classe di carico utile di ~150 kg, questa piattaforma si concentra sull'agilità e sull'interazione ravvicinata con gli operatori all'interno di reparti congestionati. La struttura sfrutta sensori LiDAR e sistemi di visione ausiliaria per mappare dinamicamente l'area di lavoro, assicurando la rilevazione degli ostacoli in tempo reale in ambienti industriali mutevoli.
L'ecosistema di gestione della flotta, denominato OTTO Fleet Manager, opera con logiche distinte, fornendo un'architettura software in grado di scalare su flotte eterogenee di diversa portata. Il sistema organizza le rotte, supervisiona il traffico differenziando il comportamento in base alla tipologia di veicolo e facilita l'integrazione con infrastrutture preesistenti, come quelle dell'ecosistema Rockwell Automation. L'uso di sensori avanzati per la percezione spaziale comporta la raccolta di dati ambientali, motivo per cui è strettamente necessario verificare la conformità al GDPR (Regolamento generale sulla protezione dei dati) per quanto riguarda il trattamento dei dati di telemetria e la localizzazione dei server in uso.
Locus Robotics LocusBot
I modelli della famiglia LocusBot nascono con un forte orientamento al modello di picking "goods-to-person" nei magazzini, evolvendosi progressivamente per abbracciare i flussi di material handling nei siti produttivi. A seconda della variante, le capacità variano dalla classe di carico utile di ~36 kg per i cobot dedicati al prelievo collaborativo, fino alla classe di carico utile di ~272 kg per i modelli destinati al trasporto pesante tra zone operative. La navigazione sfrutta sensori LiDAR e mappatura SLAM per muoversi in sicurezza vicino agli operatori umani, adottando cicli di ricarica opportunistica per sostenere l'autonomia durante i turni di lavoro.
La gestione della flotta differisce notevolmente dalle architetture tradizionali, basandosi sul software SaaS LocusOne che coordina flotte miste con logiche guidate dall'intelligenza artificiale per massimizzare la produttività del prelievo. Questo sistema in cloud ottimizza l'assegnazione delle missioni e fornisce analisi dettagliate per i responsabili delle operazioni. Essendo un'infrastruttura fortemente dipendente dal cloud e dalla raccolta di dati operativi tramite sensori complessi, gli acquirenti europei devono valutare rigorosamente la conformità al GDPR (Regolamento generale sulla protezione dei dati), assicurandosi della presenza di accordi formali sul trattamento e sulla conservazione dei dati spaziali.
Fetch Robotics Roller Topper (Freight100/500)
Il Roller Topper di Fetch Robotics si rivolge in modo specifico ai processi di interfacciamento automatico con i nastri trasportatori e i banchi di lavoro nelle aree produttive. Costruito sulla base della famiglia Freight, il modello Roller Topper si inserisce nella classe di carico utile di ~100 kg, mentre le varianti superiori coprono esigenze fino alla classe di carico utile di ~500 kg. L'integrazione di un piano a rulli motorizzato agevola il trasferimento di contenitori e cassette senza l'intervento umano, sfruttando una navigazione basata su scanner laser 2D e telecamere 3D per muoversi in stabilimenti ad alto traffico.
Le prestazioni del sistema di gestione flotta si affidano all'architettura cloud-native del sistema Fetch (oggi parte di Zebra Connect), che adotta un approccio distinto per il monitoraggio e l'assegnazione dei task. Questa piattaforma permette la scalabilità dell'installazione su più stabilimenti e gestisce l'aggiornamento remoto dei veicoli, esponendo i dati operativi in una dashboard centralizzata. Dato l'approccio nativamente orientato al cloud per il fleet management e l'uso di sensori ambientali, è fondamentale per gli operatori convalidare la conformità al GDPR (Regolamento generale sulla protezione dei dati) prima dell'installazione, verificando la sovranità sui dati e le policy di data retention.
La selezione di un veicolo autonomo per la movimentazione dei materiali deve derivare da un bilanciamento tra le dimensioni fisiche dell'impianto, il peso dei carichi e la struttura informatica aziendale. Piattaforme con carico utile leggero e interfacce a rulli risultano più indicate per assistere le linee di confezionamento, mentre soluzioni modulari e veicoli capaci di navigare senza marcatori offrono maggiore adattabilità per il trasferimento di materie prime. Le funzionalità per l'orchestrazione del traffico e per l'integrazione con i software di fabbrica non sono standardizzate; ogni produttore adotta strategie diverse, dal cloud al server locale, influenzando profondamente il processo di scalabilità. Si consiglia agli operatori B2B di testare la mappatura negli spazi reali e di esaminare attentamente i contratti di fornitura software per assicurare il pieno rispetto delle normative sulla sicurezza e sulla tutela delle informazioni industriali.
Qual è il ritorno sull'investimento realistico per un AMR in un impianto industriale?
I dati pubblicati dai fornitori di AMR per uso industriale riportano miglioramenti di produttività tipici nell'ordine di 2-3 volte rispetto al trasporto manuale, con riduzioni del tempo di ciclo fino al 50% e contrazioni dell'intensità di lavoro degli operatori fino all'80%. Per un calcolo di TCO realistico vanno considerati però anche il prezzo di acquisto, l'infrastruttura di ricarica, la manutenzione periodica, il software di gestione flotta e l'eventuale integrazione con MES/ERP aziendali. Il payback period dipende quindi dal mix di volumi trasportati, costo orario della manodopera sostituita e grado di automazione preesistente. Per un dimensionamento affidabile si raccomanda di richiedere al fornitore un business case basato su KPI misurabili (ordini/turno, metri percorsi, fermi macchina evitati).
Quanto tempo richiede l'installazione di un AMR e quando il sistema è operativo?
I principali produttori dichiarano tempi di installazione molto rapidi: le soluzioni basate su VSLAM o SLAM, come il CarryBot D150 di OrionStar, indicano un deployment "as fast as 1 day" senza marcatori predefiniti né modifiche strutturali all'impianto, contro le settimane necessarie per un AGV tradizionale su rotaia. Il tempo effettivo dipende però dalla complessità del layout, dal numero di punti di pickup/delivery da configurare e dall'eventuale integrazione con WMS o MES esistenti. Prima dell'ordine è consigliabile concordare con il fornitore una fase di mappatura pilota e un piano di validazione operativa. Una corretta gestione del cambio organizzativo è spesso il fattore che più condiziona il "time to value" effettivo.
Quali aspetti di conformità GDPR vanno considerati prima di implementare un AMR con telecamere e mappatura ambientale?
In impianti UE/SEE i robot mobili con telecamere 3D, sensori di profondità e funzioni di mappatura dell'ambiente trattano dati che possono includere informazioni sugli spazi produttivi e potenzialmente sugli operatori, quindi ricadono sotto il GDPR (Regolamento generale sulla protezione dei dati). Prima dell'implementazione è necessario verificare con il fornitore la localizzazione fisica dei server (cloud vs on-premise), la base giuridica per eventuali trasferimenti extra-UE (artt. 44-49 GDPR) e disciplinare il trattamento con un Data Processing Agreement conforme all'art. 28 GDPR. Una DPIA ai sensi dell'art. 35 GDPR è raccomandata, soprattutto quando il fornitore (es. MiR, OTTO Motors, Fetch Robotics, Locus Robotics) gestisce mappe e telemetria su cloud. Vanno inoltre valutate le ricadute sulla tutela del know-how aziendale (direttiva UE 2016/943 sui segreti commerciali), poiché le mappe di stabilimento possono rivelare layout produttivi riservati.
Quali classi di carico utile coprono gli AMR industriali e come scegliere quella adatta?
I modelli attualmente sul mercato si collocano in fasce di carico utile distinte: classe ~36 kg per cobot dedicati al picking leggero (Locus Origin); classe ~80-100 kg per applicazioni di movimentazione leggera (Fetch Freight100); classe ~150 kg per il trasporto di componenti su linea di produzione (OTTO 100, CarryBot D150 OrionStar); classe ~250 kg (MiR250); classe ~500 kg (Fetch Freight500). La scelta deve partire dal peso tipico del carico più il contenitore, non dal valore di picco, per evitare di sovrastimare il fabbisogno. Per componenti voluminosi ma leggeri conta anche la dimensione del pianale e l'altezza libera del corridoio. Si raccomanda di considerare il margine di crescita futuro del 20-30% per evitare una sostituzione prematura della flotta.
Come gestisce un AMR la navigazione in ambienti produttivi dinamici con operatori e carrelli elevatori?
Gli AMR industriali combinano tipicamente LiDAR, telecamere 3D e sensori di prossimità per costruire mappe SLAM o VSLAM aggiornate in tempo reale, con precisioni di posizionamento che vanno da ±1 cm (CarryBot D150, OrionStar) a ±3 mm in docking con VL-marker (MiR250). In ambienti affollati il sistema di gestione flotta coordina i percorsi per evitare incroci critici e assegna priorità alle missioni; il CarryBot D150, ad esempio, gestisce la cooperazione multi-robot con regole di priorità sui numeri identificativi. Per scenari con carrelli elevatori è importante verificare la conformità a ISO 3691-4 e la presenza di funzioni di sicurezza conformi a ISO 13849-1. La larghezza operativa minima del corridoio (es. 850 mm per MiR250 con campi ridotti, 65 cm per CarryBot D150) deve essere confrontata con i passaggi reali dell'impianto.
Quali sono le opzioni di orchestrazione multi-robot e come scalare la flotta nel tempo?
Ogni piattaforma adotta un'architettura diversa: MiR Fleet (on-premise) per MiR, OTTO Fleet Manager (centralizzato) per la gamma OTTO, LocusONE (cloud AI-driven) per Locus Origin/Vector, e FetchCore cloud-native per la famiglia Fetch. Queste piattaforme non sono equivalenti e non è corretto presumere che tutte offrano le stesse funzionalità di gestione traffico, priorità missione o integrazione ERP/MES/WMS. Prima di scegliere occorre verificare la capacità di gestire flotte miste (modelli diversi dello stesso vendor), il modello di licensing per robot aggiuntivi e la compatibilità con l'infrastruttura Wi-Fi industriale esistente. Per scalabilità futura è opportuno prediligere architetture con API RESTful documentate (es. 500+ API per il CarryBot D150) e un ciclo di sviluppo personalizzato breve, così da integrare senza costi elevati nuovi workflow produttivi.
Le specifiche dei prodotti di terze parti si basano su dati pubblici (fino a, in condizioni di laboratorio, secondo i dati del produttore) e potrebbero subire variazioni. I nomi e i marchi dei prodotti appartengono ai rispettivi proprietari. Se un qualsiasi prodotto comporta l'uso di telecamere, registrazione vocale, mappatura o elaborazione dati in cloud, l'operatore deve verificare la conformità al GDPR (Regolamento generale sulla protezione dei dati) prima dell'implementazione.


