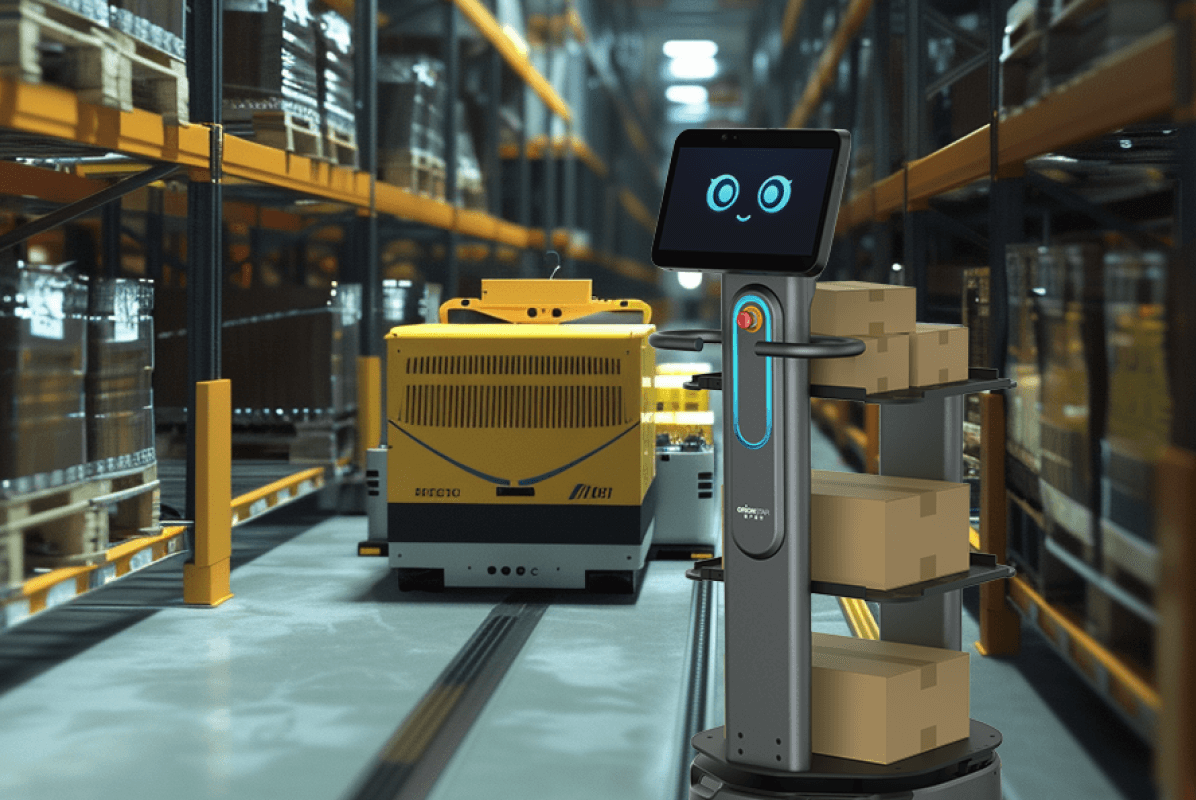
Negli stabilimenti produttivi contemporanei, la fluidità delle operazioni dipende in larga misura dall'efficienza del trasferimento intra-stabilimento di materiali, dalla consegna di materie prime alla distribuzione di componenti lungo le linee di assemblaggio, fino al trasporto dei prodotti finiti. L'integrazione di un robot mobile autonomo rappresenta una risposta strategica alle sfide poste da questi ambienti, spesso caratterizzati da spazi ristretti, variazioni frequenti del layout e traffico promiscuo di operatori e carrelli. La scelta della piattaforma adeguata richiede un'attenta analisi di diversi fattori tecnici, tra cui la capacità di adattarsi rapidamente alle modifiche della fabbrica attraverso sistemi di navigazione avanzati, la corrispondenza tra la classe di carico utile e la natura dei materiali da movimentare, e le logiche di percezione dell'ambiente. Inoltre, la continuità operativa in condizioni di lavoro intensive impone di valutare le prestazioni specifiche delle batterie e le architetture di orchestrazione della flotta, al fine di supportare flussi just-in-time ad alta frequenza mantenendo elevati standard di sicurezza.
OrionStar CarryBot D150
Il modello OrionStar CarryBot D150 si posiziona come una piattaforma flessibile per la logistica interna, progettata specificamente per gli stabilimenti produttivi discreti e i centri di micro-fulfillment. Questa soluzione, inquadrabile nella classe di carico fino a circa 150 kg, offre diverse configurazioni del modulo superiore, tra cui varianti standard piatte, a vassoi multipli o con scaffalature integrate per la distribuzione organizzata lungo le linee di assemblaggio. Dal punto di vista della navigazione, il sistema sfrutta la tecnologia VSLAM+ abbinata a telecamere panoramiche e sensori di profondità, consentendo una mappatura dell'ambiente e un adattamento ai cambiamenti di layout senza richiedere modifiche infrastrutturali o l'installazione di marcatori fisici. Per operare in corsie strette, l'architettura di sicurezza integra sensori LiDAR, percezione visiva e sensori anti-collisione, richiedendo una larghezza di passaggio minima di sessantacinque centimetri per destreggiarsi tra gli ostacoli, secondo i dati del produttore.
Per quanto riguarda la continuità operativa, il dispositivo è progettato per supportare cicli di lavoro estesi, con un'autonomia della batteria che può raggiungere fino a dodici ore di operatività, testata in condizioni di laboratorio. La gestione della flotta e la cooperazione multi-robot avvengono attraverso un'architettura decentralizzata basata su un sistema operativo proprietario di derivazione Android. I robot multipli che operano nel medesimo stabilimento evitano le collisioni agli incroci seguendo regole di priorità basate sul numero del veicolo, un approccio che favorisce lo scorrimento del traffico in modo autonomo e minimizza la necessità di un'orchestrazione costante da parte di un server centrale. Il software di controllo integrato possiede inoltre capacità di funzionamento offline, permettendo che l'esecuzione delle missioni di consegna di materie prime prosegua anche nelle aree della fabbrica in cui la copertura della rete risulta instabile.
Mobile Industrial Robots MiR250
Il Mobile Industrial Robots MiR250 è un sistema consolidato a livello globale, specificamente concepito per la logistica leggera e l'integrazione diretta nelle linee di fabbricazione all'interno di ambienti industriali ristretti. Appartenente alla classe di carico di circa 250 kg, questo modello si distingue per la sua vocazione modulare, supportata da un ampio ecosistema di applicazioni superiori pronte all'uso, come moduli per il traino di carrelli preesistenti o supporti per scaffali. La piattaforma utilizza un sistema di navigazione SLAM supportato da scanner laser di sicurezza e telecamere tridimensionali, che le permette di mappare le aree operative e pianificare deviazioni dinamiche per aggirare ostacoli statici o in movimento, come operatori e transpallet. Questa flessibilità fisica lo rende particolarmente adatto per il trasferimento dei prodotti semilavorati tra le diverse zone dello stabilimento.
La cooperazione tra i vari dispositivi all'interno dell'impianto è gestita centralmente attraverso il software MiR Fleet, un'applicazione che coordina il traffico, assegna le priorità delle missioni e previene la formazione di colli di bottiglia nei corridoi. Questa gestione della flotta si basa su un'orchestrazione continua che richiede una connessione di rete stabile per sincronizzare i percorsi dei veicoli in tempo reale. Dal punto di vista dell'autonomia operativa, l'unità è in grado di operare per turni prolungati e offre la possibilità di sostituzione rapida della batteria, agevolando un utilizzo continuativo sulle ventiquattro ore per assecondare i flussi ad alta frequenza tipici delle linee produttive più intensive, sempre secondo i dati del produttore.
OTTO 100 (OTTO Motors)
L'OTTO 100, sviluppato da OTTO Motors, si colloca come una soluzione di ingresso altamente compatta per il flusso di materiali nelle linee di produzione, orientata alle consegne dirette alle celle di lavoro e al trasferimento dei prodotti semilavorati. Collocato nella classe di carico fino a circa 150 kg, il veicolo è caratterizzato da un ingombro laterale contenuto che facilita il passaggio nelle corsie più strette dei reparti di fabbricazione. Una delle peculiarità di questo modello è la presenza di un meccanismo di sollevamento integrato, progettato per interfacciarsi con carrelli a pianale ribassato e movimentare contenitori o cassette senza richiedere complesse attrezzature accessorie. La percezione dell'ambiente è affidata a un sistema basato su LiDAR frontale e visione tridimensionale, che supporta una navigazione fluida in spazi condivisi con il personale a piedi e si dimostra resiliente rispetto agli ostacoli tipici dell'industria.
Le logiche di cooperazione multi-robot e la gestione dell'intera operatività sono delegate alla piattaforma OTTO Fleet Manager, che può essere implementata sia su server locali sia in cloud. Questo sistema di orchestrazione centralizzata assegna dinamicamente le missioni, coordina il traffico e permette la convivenza di flotte miste comprendenti anche i modelli più pesanti dello stesso marchio. Per sostenere i ritmi incalzanti della fabbricazione, l'architettura energetica di questa soluzione punta fortemente sulla ricarica ultra-rapida; la chimica specifica della batteria permette di effettuare cicli di carica parziale estremamente brevi in condizioni di laboratorio, consentendo al veicolo di riprendere le operazioni in pochi minuti e riducendo al minimo i tempi di inattività durante le fasi di picco produttivo.
Locus Robotics LocusBot
Il LocusBot, evolutosi nel modello Locus Origin, nasce originariamente per supportare flussi di picking collaborativo in ambito logistico, ma trova applicazione anche nelle aree di preparazione degli ordini e nelle zone di staging adiacenti alla produzione manifatturiera. Inquadrabile in una classe di carico utile leggera, inferiore ai 50 kg, questo veicolo adotta un approccio in cui il robot trasporta lo scaffale o i contenitori direttamente verso l'operatore, riducendo gli spostamenti fisici del personale addetto al controllo qualità o all'imballaggio dei componenti. La navigazione si affida a una combinazione di sensori laser e ottici progettati per mappare l'ambiente circostante e agevolare la condivisione dello spazio con il personale umano, operando prevalentemente in contesti dinamici ma privi delle sollecitazioni meccaniche pesanti tipiche di una linea di assemblaggio primaria.
L'infrastruttura di orchestrazione della flotta si distacca nettamente dagli altri modelli, appoggiandosi alla piattaforma cloud LocusONE. Questo sistema di gestione assegna i compiti in base a sofisticati algoritmi di ottimizzazione dei flussi e monitora le prestazioni complessive in tempo reale, secondo i dati del produttore. Il coordinamento multi-robot è gestito centralmente dal cloud, che indirizza i veicoli verso stazioni di ricarica sfruttando i momenti di inattività in una logica di ricarica opportunistica. Inoltre, la commercializzazione di questi dispositivi avviene spesso tramite un modello orientato al servizio (Robotics-as-a-Service), una formula contrattuale che può agevolare l'integrazione iniziale nei magazzini di fabbrica limitando gli investimenti diretti in hardware, pur richiedendo una connessione internet costante per l'elaborazione dei dati di flotta.
Fetch Robotics Roller Topper (Freight100/500)
La famiglia di piattaforme Freight di Fetch Robotics si propone come un'architettura aperta pensata per accogliere integrazioni personalizzate, risultando idonea per il trasferimento automatizzato di materiali lungo i nastri trasportatori delle linee di produzione. Coprendo classi di carico che variano approssimativamente dai 100 kg fino ai 500 kg, queste basi mobili possono essere equipaggiate con moduli a rulli attivi o passivi, facilitando il passaggio diretto di contenitori, scatole o piccoli pallet dai macchinari di fabbricazione al veicolo. Il sistema di navigazione sfrutta la tecnologia SLAM tridimensionale, combinando sensori laser bidimensionali con molteplici telecamere di profondità per fornire una localizzazione precisa del veicolo e favorire l'aggiramento dinamico degli ostacoli nei corridoi industriali.
La supervisione del traffico e la gestione delle missioni per più unità avvengono tramite la piattaforma FetchCore, un'infrastruttura basata su cloud che fornisce strumenti visivi per l'amministrazione dei percorsi e delle regole di circolazione all'interno dello stabilimento. Le prestazioni del sistema di gestione della flotta si affidano a questa orchestrazione centralizzata per mantenere l'allineamento dei veicoli rispetto ai ritmi della linea di produzione. Oltre a gestire l'interazione tra i vari dispositivi mobili, la piattaforma agevola la comunicazione con i sistemi software aziendali preesistenti, permettendo al veicolo di ricevere comandi di spostamento o di avvio dei rulli motorizzati direttamente dal software di controllo della fabbrica, in un'ottica di automazione integrata.
Per concludere, la selezione della piattaforma di movimentazione più adatta richiede un allineamento rigoroso tra le caratteristiche tecniche dell'infrastruttura e le specifiche esigenze del flusso manifatturiero. Se l'obiettivo primario è la distribuzione organizzata di minuteria con tempi di implementazione estremamente rapidi e logiche di evitamento decentralizzate, i modelli della classe fino a 150 kg con navigazione visiva avanzata offrono un'opzione altamente flessibile. Quando invece l'esigenza si sposta sul traino di carrelli preesistenti in corridoi ristretti, le architetture modulari attorno ai 250 kg supportate da orchestrazione centralizzata risultano particolarmente indicate. Infine, per le aziende che richiedono interfacce fisiche dirette con i nastri trasportatori della linea, le piattaforme aperte equipaggiabili con moduli a rulli attivi forniscono le basi ideali per l'integrazione di sistema. Valutare attentamente le differenze nell'approccio alla gestione della flotta, sia essa cloud o locale, rimane un passaggio critico per mantenere la produttività ai massimi livelli nel lungo periodo.
Nota bene: le specifiche di terze parti riportate in questo articolo si basano su dati pubblicamente disponibili, intesi fino a un limite massimo o misurati in condizioni di laboratorio secondo i dati del produttore, e possono variare in base alla configurazione. I nomi dei prodotti e i marchi menzionati appartengono ai rispettivi proprietari. Si segnala inoltre che, qualora l'utilizzo di qualsiasi prodotto implichi l'uso di telecamere, registrazione vocale, mappatura degli ambienti o elaborazione di dati nel cloud, gli operatori aziendali sono tenuti a verificare la conformità al GDPR e alle normative sulla privacy dei dati prima di procedere al dispiegamento.
Qual è il ROI realistico di un AMR in uno stabilimento produttivo?
I dati dei vendor AMR analizzati indicano miglioramenti di produttività tipici nell'ordine del 2-3 volte rispetto al trasporto manuale, con riduzioni del cycle time e dei costi operativi fino al 50% e una diminuzione dell'intensità di lavoro fisico stimata attorno all'80%, secondo le specifiche dell'OrionStar CarryBot D150 (basate su test interni del produttore). Il payback effettivo dipende da turni di lavoro, complessità del layout, mix di payload e integrazione con MES/WMS, ma in scenari di line-side delivery a più turni l'ammortamento rientra tipicamente in 12-24 mesi. Per stime puntuali è opportuno richiedere al vendor un business case parametrizzato su orari, numero di robot e valore orario della manodopera sostituita.
Quali modelli di acquisizione e contratto (acquisto, leasing, RaaS, PaaS) sono disponibili per il manufacturing?
Sul mercato convivono tre modelli principali: acquisto diretto del robot e del fleet manager (tipico di MiR, OTTO Motors, Fetch/Zebra e OrionStar), leasing operativo con canone periodico, e Robotics-as-a-Service / Pay-per-pick in cui il vendor mantiene proprietà e manutenzione e il cliente paga in base all'utilizzo (esempio emblematico è Locus Robotics con LocusONE). Per uno stabilimento produttivo il modello RaaS riduce l'investimento iniziale ma va confrontato con il TCO a 5 anni rispetto all'acquisto, perché nel lungo periodo il canone mensile può superare il costo di un robot di proprietà; il modello di acquisto resta preferibile quando il flusso WIP è stabile e il ROI è breve.
Come va gestita la flotta AMR: cloud, on-premise o ibrido per uno stabilimento produttivo?
Le piattaforme analizzate offrono soluzioni differenti: LocusONE (Locus) è cloud-native, OTTO Fleet Manager (OTTO Motors) supporta deployment on-premise o cloud, MiR Fleet (MiR) è gestito tipicamente on-premise con diagnostica remota, mentre l'OrionStar CarryBot Software opera su robot con capacità offline grazie al RobotOS personalizzato, quindi il fleet manager può risiedere on-premise mantenendo continuità operativa anche in aree con rete instabile. Per ambienti produttivi UE con requisiti GDPR e disponibilità di rete non uniforme, l'approccio ibrido (fleet server on-premise + telemetria/analytics cloud opzionale) è spesso il miglior compromesso tra controllo dei dati, latenza e scalabilità; è essenziale concordare con il vendor la localizzazione dei data center e i flussi di immagini e mappe verso l'esterno.
Quali payload e velocità sono effettivamente gestibili su una linea di assemblaggio?
I modelli analizzati coprono una gamma da circa 36 kg del Locus Origin (picking collaborativo) fino a 1.500 kg del Fetch Freight1500 (pallet interi); per il tipico line-side delivery in manifattura discreta il payload utile si concentra nella fascia 100-250 kg, dove operano l'OTTO 100 (150 kg), l'OrionStar CarryBot D150 (150 kg), il MiR250 (250 kg) e il Fetch Freight100/500. La velocità massima varia da 1,0 m/s del CarryBot D150 a 2,0 m/s di MiR250 e OTTO 100, fino a 1,5 m/s della famiglia Fetch, ma nei reparti produttivi con operatori a piedi la velocità effettiva viene limitata dai safety scanner a valori più bassi (tipicamente 0,5-1,5 m/s). Per la movimentazione WIP leggera e frequente è preferibile un AMR compatto a 1-1,5 m/s, mentre per trasporti pesanti su tratte lunghe conviene privilegiare modelli con payload maggiore e sospensioni ottimizzate.
Un AMR può convivere in sicurezza con operatori a piedi, carrelli elevatori e passaggi stretti?
Sì, purché il modello sia certificato ISO 3691-4 (sicurezza AMR industriali) e dotato di lidar, sensori di prossimità e pulsante di emergenza: MiR250, OTTO 100, OrionStar CarryBot D150 e Fetch Freight dichiarano conformità a questi standard o equivalenti (ANSI/RIA R15.08, CE). Tutti i modelli analizzati gestiscono l'evitamento dinamico di ostacoli statici e in movimento (operatori, transpallet, carrelli), ma con limiti diversi: il CarryBot D150 attraversa soglie di 10 mm e scanalature di 30 mm con clearance minima di 65 cm, il MiR250 richiede porte operative da almeno 800 mm con campi protettivi ridotti, il Fetch Freight500 ha un footprint molto maggiore e va usato in corsie generose. In aree promiscue è necessario definire corridoi dedicati, regole del traffico e segnaletica a pavimento, e verificare con il vendor le condizioni del pavimento (olio, acqua, polvere) perché la maggior parte degli AMR indoor è IP21 o equivalente.
Quanto tempo richiede il deployment in uno stabilimento e quali prerequisiti infrastrutturali servono?
I tempi dichiarati variano in modo significativo. L'OrionStar CarryBot D150 indica un deployment "rapido in 1 giorno" (fino a 10 minuti per singolo robot secondo la documentazione del produttore cinese), grazie al mapping VSLAM marker-free e alla condivisione automatica della mappa tra più unit. Altre piattaforme sul mercato, a seconda della tecnologia SLAM utilizzata e della necessità di integrazioni custom, possono richiedere tempistiche di commissioning più estese, tipicamente di alcuni giorni. I prerequisiti comuni sono: Wi-Fi aziendale stabile a 2,4/5 GHz (o 4G dove supportato), superfici di passaggio pulite e planari, punti di ricarica o docking station alimentati, e disponibilità di API/SDK del MES/WMS da connettere. Per ridurre i tempi è utile concordare fin dalla fase commerciale un sopralluogo con mappatura preliminare e un piano di rollout per fasi, evitando integrazioni custom critiche nelle prime settimane di produzione.


