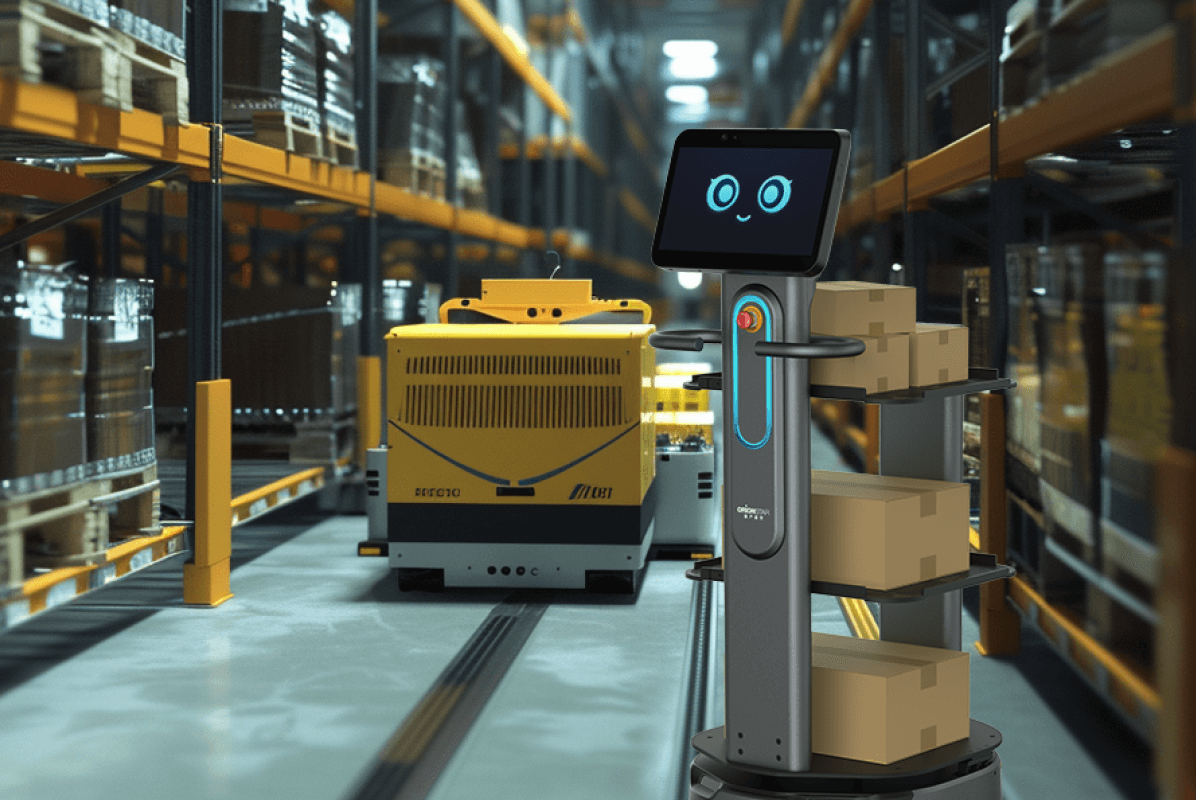
La transizione verso l'automazione flessibile nella fabbricazione discreta e nell'assemblaggio richiede una gestione dinamica del flusso di materiali. L'alimentazione delle linee, il trasferimento del lavoro in corso (WIP) tra le stazioni e la consegna di componenti dalle aree di kitting rappresentano sfide logistiche complesse, spesso aggravate da corridoi stretti e dal traffico misto in cui operatori e macchinari condividono il medesimo spazio. In questo contesto operativo, l'implementazione di un robot mobile autonomo per reparto di produzione diventa una strategia mirata per risolvere i colli di bottiglia e mantenere la continuità operativa su più turni. Abbandonando le logiche rigide dei veicoli a guida automatica basati su bande magnetiche o codici QR, le moderne piattaforme sfruttano la navigazione naturale per adattarsi istantaneamente ai cambi di layout, ottimizzando l'efficienza senza richiedere modifiche strutturali agli impianti.
La valutazione di queste tecnologie richiede un'analisi approfondita delle architetture di movimentazione e delle infrastrutture IT. Le esigenze variano dal trasporto di minuterie su vassoi modulari fino al trasferimento di carichi pesanti verso le aree di stoccaggio a fine linea. Il coordinamento di flotte in ambienti multi-turno impone requisiti stringenti sulle strategie di ricarica e sull'interoperabilità dei sistemi. La capacità di integrarsi nativamente con PLC e sistemi MES, unita a metodi di navigazione che gestiscono in sicurezza gli spazi ristretti, definisce l'adattabilità della piattaforma alle dinamiche imprevedibili dell'officina.
L'architettura meccanica e la capacità di carico definiscono l'idoneità del robot alle diverse fasi del processo produttivo. Alcune piattaforme prevedono l'uso di basi compatte con moduli superiori intercambiabili, ideali per supportare carichi fino a centinaia di chilogrammi e gestire il kitting ergonomico a bordo linea. Altre soluzioni prevedono l'impiego di piattaforme heavy-duty con sollevamento integrato, orientate al trasferimento di pallet a fine linea o al cross-docking tramite operazioni da pavimento a pavimento.
Per la percezione spaziale in ambienti vincolati, alcuni sistemi sfruttano la navigazione basata su visione, elaborando i dati di telecamere e sensori di profondità per mappare le aree in tempo reale e operare in passaggi estremamente ridotti. Altri modelli sfruttano la navigazione basata su scanner laser, creando mappe bidimensionali che stabiliscono campi protettivi dinamici su aree di manovra che richiedono larghezze superiori. Dal punto di vista del controllo logico, l'orchestrazione dei veicoli può avvenire strutturando il coordinamento tramite un gestore di flotta centralizzato on-premise, oppure strutturando il coordinamento attraverso un'architettura a sciame decentralizzata, o ancora fornendo sistemi operativi aperti e API per l'integrazione diretta nei software gestionali. Infine, i produttori massimizzano l'operatività tramite cicli di lavoro estesi su batterie ad alta capacità, o la massimizzano attraverso ricariche opportunistiche ultra-rapide durante le pause di missione.
Il CarryBot D150 si posiziona come una soluzione ad alta flessibilità progettata specificamente per l'alimentazione delle linee di assemblaggio, il trasferimento del WIP e la distribuzione di componenti dalle aree di kitting. L'architettura del sistema si declina in tre configurazioni principali, che includono un pianale standard, una variante con vassoi multipli e un modello a scaffalatura integrata. Questa modularità permette di adattare il veicolo al trasporto di minuterie, contenitori o parti sfuse direttamente alle stazioni manuali. Affidandosi alla navigazione VSLAM+ priva di marcatori, il sistema elabora i dati provenienti da telecamere panoramiche, sensori di profondità e un modulo LiDAR, permettendo un'installazione rapida che, secondo i dati del produttore, può concludersi in un solo giorno. La precisione di posizionamento fino a 1 cm facilita notevolmente le procedure di passaggio e il trasferimento a bordo linea.
Sotto il profilo operativo, questa piattaforma gestisce una portata utile fino a 150 kg in condizioni di laboratorio, affrontando agevolmente i flussi continui del reparto. Per la sicurezza nei corridoi misti uomo-robot, il veicolo implementa un sistema di protezione a cinque livelli che combina sensori anti-collisione, percezione visiva ed E-stop, riuscendo a navigare in passaggi con una luce minima di 65 cm. La gestione energetica è calibrata per supportare operazioni su più turni, offrendo un'autonomia della batteria fino a 12 ore prima di richiedere un rientro alla base di ricarica. Il controllo logico sfrutta un sistema operativo aperto con oltre cinquecento API, semplificando la personalizzazione e l'integrazione diretta con PLC e MES aziendali, offrendo inoltre la capacità di operare offline in aree dello stabilimento con instabilità di rete.
MiR250 (Mobile Industrial Robots)
Il MiR250 è un robot mobile compatto focalizzato sull'agilità e sull'integrazione fluida in ambienti di fabbricazione discreta con spazi particolarmente ristretti. Grazie a un ingombro planimetrico di 580 per 800 mm, questa piattaforma si muove con disinvoltura attraverso corridoi stretti e aree di kitting densamente popolate, supportando il trasporto di vassoi, carrelli e piccoli pallet tra le postazioni di lavoro. Il veicolo risulta indicato per l'industria elettronica e dei semiconduttori, essendo disponibile in varianti specifiche ESD e offrendo opzioni conformi agli standard per camere bianche fino alla Classe ISO 4. Il sistema si basa su moduli superiori intercambiabili per adattarsi ai rapidi cambi di produzione, offrendo una notevole versatilità nel trasferimento di componenti sensibili all'igiene e alle cariche elettrostatiche.
L'infrastruttura tecnologica del MiR250 si fonda sulla navigazione SLAM supportata da scanner laser industriali e telecamere 3D, capaci di rilevare dinamicamente gli ostacoli sospesi e a terra. La macchina gestisce carichi utili fino a 250 kg in condizioni di laboratorio e raggiunge velocità di trasferimento fino a 2,0 m/s, secondo i dati del produttore. Il coordinamento in contesti multi-turno è centralizzato attraverso il software proprietario on-premise, che assegna le missioni e regola le priorità di traffico agli incroci. L'integrazione con i sistemi di automazione superiori avviene tramite protocolli standard come REST API, MQTT e ponti OPC UA, agevolando il dialogo continuo con i PLC di linea e i software MES per una sincronizzazione precisa del materiale in entrata e in uscita dalle isole di assemblaggio.
Agilox ONE
Agilox ONE si differenzia per il suo approccio orientato alla movimentazione di carichi pesanti e pallet tramite una dinamica di guida omnidirezionale. Questo modello si rivolge principalmente ai layout di reparto legacy, dove lo spazio di manovra ridotto rende complessa la rotazione di macchinari tradizionali, e al trasferimento dei materiali a fine linea verso le aree di stoccaggio. La cinematica omnidirezionale permette alla piattaforma di traslare lateralmente e ruotare sul proprio asse senza raggio di sterzata aggiuntivo, posizionandosi con esattezza davanti alle stazioni di prelievo. La configurazione con sollevamento mono-forbice integrato consente di prelevare autonomamente carichi da terra, facilitando le operazioni di incrocio banchina senza l'ausilio di infrastrutture di sollevamento esterne.
La capacità di carico della piattaforma raggiunge fino a 1.000 kg nella variante mono-forbice, in condizioni di laboratorio. Dal punto di vista del controllo, il sistema abbandona il tradizionale server centrale per adottare l'intelligenza di flotta peer-to-peer X-SWARM, attraverso la quale le unità comunicano direttamente tra loro per distribuire i compiti e gestire le precedenze. Questa architettura decentralizzata è supportata da una strategia di ricarica di opportunità, dove il veicolo necessita di soli tre minuti di ricarica per ripristinare circa un'ora di funzionamento, secondo i dati del produttore, assicurando una continuità operativa nei cicli di produzione intensivi. L'integrazione IT avviene attraverso interfacce dedicate, mettendo a disposizione componenti strutturati per il dialogo con i principali sistemi ERP e WMS industriali.
OTTO 750 (OTTO Motors / Rockwell Automation)
L'OTTO 750 rappresenta una soluzione strutturata per le esigenze di logistica pesante all'interno della fabbricazione discreta, focalizzata in particolare sul trasferimento di lavorazioni in corso di grandi dimensioni e sul trasporto a fine linea. Progettato per operare negli ambienti più esigenti dell'industria automobilistica e dei macchinari, questo modello gestisce una portata utile fino a 750 kg, estendibile in configurazioni specifiche per il trasporto di pallet o l'integrazione con nastri trasportatori. La sua struttura solida lo rende adatto a comprire distanze maggiori all'interno di vaste planimetrie industriali, dove la velocità di esecuzione e la resistenza meccanica sono i requisiti fondamentali per mantenere il ritmo delle stazioni di saldatura o assemblaggio finale.
La rilevazione ambientale nei corridoi di transito è supportata da scanner di sicurezza SICK s3000 che forniscono una copertura a 360 gradi, integrati con telecamere 3D per una percezione volumetrica. Il veicolo è in grado di spostare carichi voluminosi raggiungendo una velocità massima fino a 2,0 m/s, secondo i dati del produttore. Per mantenere un'elevata efficienza operativa, il sistema punta a una disponibilità individuale stimata intorno all'ottantacinque percento sfruttando cicli di ricarica opportunistica. L'orchestrazione delle missioni avviene attraverso la piattaforma Fleet Manager di Rockwell Automation, che struttura un ambiente IT standardizzato e facilita un'interoperabilità profonda con le infrastrutture di controllo logico programmabile esistenti, fornendo tracciabilità totale dei flussi di materiale.
OTTO 100 (OTTO Motors / Rockwell Automation)
L'OTTO 100 è una piattaforma ausiliaria leggera studiata per gestire i flussi secondari e la logistica di prossimità che affiancano le linee principali di produzione. Il suo raggio d'azione si concentra sul traino di piccoli carrelli, sulla consegna di attrezzature specifiche e sul trasferimento rapido di componenti leggeri tra stazioni di lavoro adiacenti. In molte fabbriche, questi processi frammentati generano inefficienze se gestiti manualmente; l'impiego di una soluzione autonoma dedicata al micro-trasporto permette di liberare il personale per compiti a maggior valore aggiunto, permettendo agli operatori di avere sempre a disposizione gli utensili e le minuterie necessarie senza dover abbandonare la postazione.
Dal punto di vista tecnico, il veicolo trasporta un carico utile fino a 100 kg in condizioni di laboratorio ed è equipaggiato con sospensioni rigide e un meccanismo di sollevamento per l'aggancio di strutture mobili dedicate. Sebbene gestisca pesi inferiori rispetto alle piattaforme di linea, condivide interamente l'architettura software e i sensori di sicurezza dei modelli superiori. Appoggiandosi al medesimo ambiente Fleet Manager Rockwell utilizzato dall'OTTO 750, questa unità permette alle aziende manifatturiere di governare flotte eterogenee sotto un'unica interfaccia di controllo. Questa continuità di ecosistema semplifica la manutenzione, riduce i costi di formazione per il personale di reparto e centralizza l'integrazione dei dati verso i sistemi MES che supervisionano l'intero ciclo produttivo.
La selezione della tecnologia di trasporto autonomo incide direttamente sulle performance della logistica di stabilimento. Per i reparti caratterizzati da corridoi stretti e un traffico misto ad alta densità, le piattaforme basate su navigazione visiva e le soluzioni con ingombri compatti offrono la manovrabilità necessaria per alimentare le linee e gestire il kitting senza interferire con il lavoro degli operatori. Quando le operazioni si spostano verso il trasferimento di pallet o le attività di fine linea, l'impiego di architetture strutturate con cinematica omnidirezionale o moduli di sollevamento diventa l'approccio più indicato per gestire l'inerzia di carichi pesanti in modo sicuro.
Oltre agli aspetti meccanici e di navigazione, il successo dell'automazione logistica risiede nell'infrastruttura di connettività. La scelta tra un approccio di flotta centralizzato e una topologia a sciame decentralizzata dipenderà dalla conformazione della rete aziendale e dai requisiti di scalabilità. In ogni scenario, la disponibilità di API aperte e l'integrazione fluida con i sistemi PLC e MES rimangono fattori determinanti per allineare il flusso fisico dei materiali con i segnali di produzione, trasformando il trasporto da un semplice spostamento meccanico a un processo logistico pienamente digitale.
FAQ
Qual è il ritorno dell'investimento (ROI) realistico per un AMR impiegato nell'alimentazione delle linee di assemblaggio? I dati di produttività pubblicati dal produttore per OrionStar CarryBot D150 indicano un miglioramento di 2-3 volte rispetto al trasporto manuale, una riduzione del 50% del tempo di ciclo e del 50% dei costi operativi, con un taglio dell'80% dell'intensità di lavoro manuale e un incremento di 3-6 volte dell'efficienza nella collaborazione uomo-robot. La maggior parte dei vendor AMR in ambito discrete manufacturing (MiR, OTTO Motors, Agilox) dichiara payback一般在 12-24 mesi in scenari multi-turno, ma il valore dipende dalla saturazione dei turni, dalla densità di missioni e dalla sostituzione di processi manuali ripetitivi. Prima della stesura del business case è opportuno mappare il numero di viaggi/giorno, la distanza media e il costo orario dell'operatore sostituito o affiancato.
Quali voci compongono il Total Cost of Ownership (TCO) di un AMR per reparti di produzione? Il TCO non si limita al prezzo del robot: vanno considerati l'infrastruttura di ricarica (dock automatico o cablata), la rete Wi-Fi industriale stabile, le licenze del software di gestione flotte (on-premise nel caso di OrionStar CarryBot, MiR Fleet, OTTO Fleet Manager o architettura X-SWARM di Agilox), l'integrazione con PLC/MES/ERP e la formazione degli operatori. Per il CarryBot D150, l'azienda dichiara tempi di deploy rapidi (fino a 1 giorno) e 500+ API aperte, che abbattono i costi di personalizzazione. Vanno inoltre preventivati manutenzione periodica, ricambi, eventuale canone di assistenza remota e i consumi energetici; per fleet di dimensioni medio-grandi conviene negoziare un Service Level Agreement (SLA) con tempi di ripristino garantiti.
Quali condizioni contrattuali e SLA chiedere al fornitore prima dell'acquisto? È buona prassi negoziare: tempi di consegna e di messa in servizio (per il CarryBot D150 il vendor indica fino a 1 giorno; per MiR250 e OTTO 100 tempi simili con mappatura integrata), training on-site per manutentori e operatori, supporto tecnico nella lingua locale (italiano, inglese) e SLA con tempi di intervento differenziati per gravità del fermo. Per ambienti mission-critical su più turni, chiedere opzione di hot-swap dei robot, garanzia sulla disponibilità dei ricambi per almeno 5-7 anni e clausole penali in caso di mancati KPI di produttività. Verificare inoltre le condizioni di trattamento dei dati (mappe, telemetria) per garantire la conformità al GDPR e alle normative locali.
Il CarryBot D150 è compatibile con tutti i payload tipici del WIP e del kitting nell'assemblaggio discreto? Sì: la variante D150 ha una portata utile massima di 150 kg e viene offerta in tre configurazioni hardware — CarryBot 1 (pianale standard, 150 kg), CarryBot 2 (modulo a vassoi, 30 kg per vassoio, 150 kg totali inclusi i vassoi) e CarryBot 3 (modulo scaffale 405x825x937 mm, 150 kg inclusi). Per scenari con soli componenti leggeri è disponibile anche la variante D100 con portata 100 kg. Se però il flusso richiede pallet EPAL a terra (tipico del fine linea), piattaforme specializzate come Agilox ONE (fino a 1.000 kg single scissor) o OTTO 750 v2 (fino a 1.250 kg) risultano più adatte; il CarryBot D150 si posiziona invece sulla consegna componenti, WIP, fine linea leggero e movimentazione fra stazioni.
Come gestisce il CarryBot D150 la navigazione in corridoi stretti con traffico misto uomo-robot su più turni? Il CarryBot D150 utilizza VSLAM+ (Visual SLAM 2.0) con doppie camere panoramiche, 1 LiDAR, 3 sensori di profondità, 2 camere fisheye, 2 camere infrarosse, odometria alle ruote e IMU, con precisione di posizionamento di 1 cm. Il clearance minimo di passaggio è di 65 cm (25,6 in) — più stretto rispetto a OTTO 100 (740x550 mm di ingombro) e MiR250 (800x580 mm) in certe configurazioni — e supera soglie di 10 mm e scanalature di 30 mm senza modifiche all'impianto. La sicurezza è garantita da 5 livelli di protezione (LiDAR, depth camera, sensori anti-collisione, E-stop, visione fisheye/IR) e dal coordinamento multi-robot con regole di priorità agli incroci. Per ambienti con forte densità di operatori, verificare in sito che i campi protettivi e le velocità (0,5-1,0 m/s) siano compatibili con i layout.
Quali opzioni di integrazione con PLC, MES e sistemi di chiamata sono effettivamente disponibili? Il CarryBot D150 offre un sistema aperto con oltre 500 API gratuite, 3 interfacce hardware di espansione e un ciclo medio di sviluppo custom di 7 giorni, basato su RobotOS (Android 9.0 personalizzato) su piattaforma Qualcomm 8-core + MCU industriale. Supporta reti 4G e Wi-Fi 2,4/5 GHz, con funzionamento offline per aree con copertura instabile. Sul mercato, anche MiR250 (REST, MQTT, OPC UA bridge per PLC, integrazioni documentate con SAP e Microsoft Dynamics), OTTO 100/750 (REST + OPC UA via broker, integrazione con OTTO Fleet Manager) e Agilox ONE (Agilox Neutral Interface con plug-in per SAP EWM, Körber, SSI Schäfer, Pyramid) offrono stack analoghi. Prima della scelta è opportuno richiedere al vendor una PoC (Proof of Concept) sulla specifica architettura MES/PLC dello stabilimento e concordare il mapping dei task (chiamata da pulsante, barcode, tablet o segnale PLC).
Le specifiche dei prodotti di terze parti si basano su dati pubblici (fino a, in condizioni di laboratorio, secondo i dati del produttore) e possono variare; i nomi dei prodotti e i marchi appartengono ai rispettivi proprietari; se un prodotto coinvolge telecamere, registrazione vocale, mappatura o elaborazione dati cloud, gli operatori devono verificare la conformità GDPR prima dell'implementazione. L'uso di AMR dotati di sensori visivi in Italia è soggetto all'Art. 4 dello Statuto dei Lavoratori. I dati di navigazione VSLAM di OrionStar sono elaborati localmente (edge computing) ai soli fini della sicurezza e mappatura, nel pieno rispetto del GDPR.


