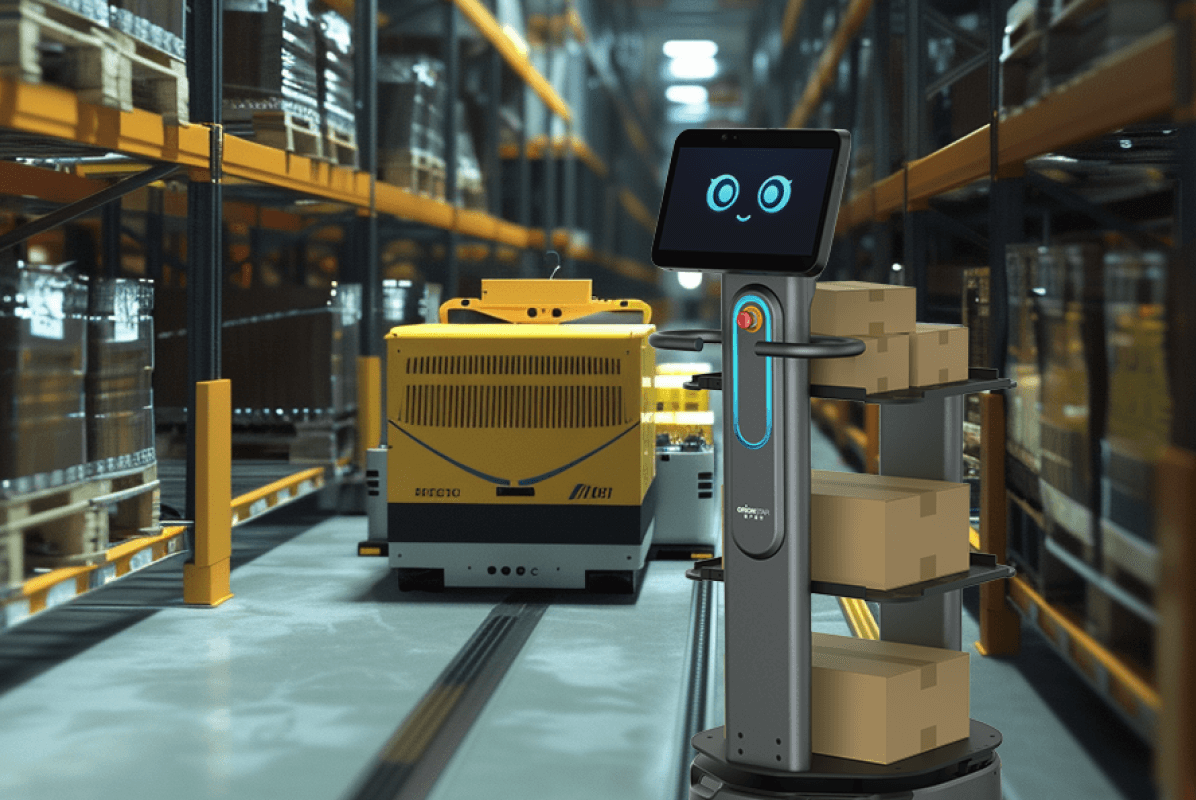
La gestione efficiente dei flussi intralogistici rappresenta una delle sfide centrali per l’industria manifatturiera moderna, dove la fornitura continua alle linee di assemblaggio e il trasferimento inter-zona devono avvenire con la massima fluidità. Le infrastrutture fisse, come i tradizionali nastri trasportatori o i veicoli a guida automatica su binari, si scontrano spesso con la necessità di riorganizzare i layout di fabbrica per rispondere a variazioni di produzione. In questo contesto, l’introduzione di soluzioni di automazione flessibile affronta direttamente i colli di bottiglia legati alla distribuzione dei componenti e alla consegna delle materie prime, consentendo alle aziende di mantenere ritmi operativi elevati senza alterare permanentemente l’ambiente fisico. La valutazione della tecnologia più adatta richiede un’analisi approfondita delle architetture di navigazione, della capacità di operare in corridoi stretti e dell’integrazione con i processi esistenti.
Oltre alle prestazioni meccaniche, il successo di un’implementazione intralogistica dipende fortemente dalla gestione della flotta, dalla cooperazione multi-robot e dalla sicurezza nella convivenza uomo-macchina. Le prestazioni di coordinamento variano significativamente tra i diversi produttori, spaziando da sistemi basati su cloud che richiedono una connettività ininterrotta, ad architetture capaci di operare localmente in aree con segnale instabile. La scelta deve inoltre considerare l’adattabilità dei moduli di carico, distinguendo tra configurazioni per la classe di carico leggero e opzioni per la classe di carico medio, per allinearsi esattamente alle tipologie di materiali trattati. Infine, le strategie di ricarica e i sistemi di percezione ambientale definiscono la continuità operativa del robot e la sua idoneità a operare in sicurezza accanto agli operatori umani e ai mezzi pesanti tradizionali.
OrionStar CarryBot D150
Il modello OrionStar CarryBot D150 si posiziona come un AMR logistico altamente flessibile, concepito specificamente per la produzione discreta, i centri di micro-fulfillment e gli ambienti di fabbrica dinamici. La sua vocazione principale emerge nella distribuzione organizzata dei componenti e nel trasferimento di materiali tra le diverse zone dello stabilimento. Grazie a tre configurazioni hardware distinte, che includono una base piatta standard, un modello a vassoi multipli e una variante a scaffale integrato, questo sistema si adatta con versatilità a flussi di lavoro eterogenei. La portata utile raggiunge carichi fino a 150 kg, collocandosi in una classe di carico leggero-medio che risulta ottimale per la fornitura di minuterie alle linee di assemblaggio e per la movimentazione di contenitori, riducendo l’intensità del lavoro manuale.
Sotto il profilo tecnologico, il CarryBot D150 si distingue per l’adozione del sistema di navigazione VSLAM+ privo di marcatori fisici, supportato da un apparato di percezione che include LiDAR e sensori di profondità multipli. Questa architettura consente una mappatura rapida e un dispiegamento che non richiede modifiche strutturali all’impianto, offrendo un’elevata tolleranza alle variazioni di layout. Le funzionalità di gestione della flotta e di cooperazione multi-robot presentano un approccio solido per ambienti con reti instabili: i veicoli sono in grado di risolvere autonomamente i conflitti agli incroci seguendo regole di priorità integrate a livello di sistema operativo, permettendo un controllo accurato anche offline. L’autonomia energetica supporta turni prolungati, raggiungendo fino a 12 ore con un ciclo completo in condizioni di laboratorio definite, secondo i dati del produttore, fornendo così un supporto continuo alle operazioni produttive.
Mobile Industrial Robots MiR250
Il MiR250, sviluppato da Mobile Industrial Robots, si è affermato come una delle piattaforme di riferimento con una vasta base installata globale nella logistica di fabbrica. Questo robot è focalizzato sulla fornitura di un ritorno sull’investimento comprovato attraverso la standardizzazione del trasporto interno. Inserendosi pienamente nella classe di carico medio, gestisce pesi fino a 250 kg secondo i dati del produttore, un volume ideale per il trasferimento di semilavorati e materie prime più corpose tra le aree di stoccaggio e i reparti di produzione. L’altezza ridotta del telaio e la disponibilità di opzioni per camere bianche estendono la sua applicabilità a settori manifatturieri esigenti, come quello elettronico o dei semiconduttori, dove gli spazi di manovra e i requisiti ambientali sono severi.
La gestione della flotta di questo modello è orchestrata attraverso il software proprietario MiR Fleet, che centralizza il traffico, le priorità di missione e le routine di ricarica automatica dei veicoli. A differenza dei sistemi puramente offline, questa architettura richiede un’infrastruttura di rete solida per coordinare efficacemente l’evitamento degli ostacoli e ottimizzare i percorsi dell’intera flotta in tempo reale. Il sistema di percezione si avvale di laser scanner e telecamere tridimensionali per mappare l’ambiente e aggirare ostacoli dinamici con grande fluidità. Inoltre, il robusto ecosistema di moduli superiori sviluppato da partner terzi permette di trasformare rapidamente il robot in un trainatore o in un trasportatore a rulli, adattandosi alle mutevoli esigenze della linea di assemblaggio.
OTTO 100 (OTTO Motors)
Il modello OTTO 100 di OTTO Motors è un AMR compatto specializzato specificamente per la consegna di materiali direttamente alle linee di produzione e per il trasporto dei lavori in corso (work-in-progress). La sua architettura è pensata per operare con agilità nei corridoi ristretti e nei flussi di lavoro che prevedono un’intensa interazione da persona a persona. Operando nella classe di carico leggero, supporta carichi fino a 150 kg secondo i dati del produttore, ed è dotato di un meccanismo di sollevamento integrato che gli consente di agganciare e movimentare carrelli industriali standard senza l’ausilio di stazioni di trasferimento aggiuntive, semplificando notevolmente l’infrastruttura necessaria a bordo linea.
Le prestazioni di cooperazione multi-robot sono gestite dal collaudato OTTO Fleet Manager, una piattaforma software che supervisiona il dispacciamento e previene i blocchi di traffico attraverso un’elaborazione centralizzata. L’approccio di questo sistema si basa su una forte integrazione informatica con i sistemi esecutivi di fabbrica, rendendo essenziale una copertura di rete affidabile in tutto lo stabilimento per mantenere le prestazioni ottimali. Un aspetto operativo di grande rilievo è la strategia di ricarica ultra-rapida, capace di ripristinare gran parte della batteria in tempi molto brevi, una caratteristica che lo rende particolarmente idoneo per operazioni a ciclo continuo 24/7 dove i fermi macchina devono essere ridotti al minimo assoluto.
Locus Robotics LocusBot
La piattaforma LocusBot, che comprende modelli come Locus Vector, nasce dall’esperienza nel settore dell’e-commerce per poi adattarsi ai flussi di fabbrica adiacenti alla logistica e ai magazzini produttivi. Il suo posizionamento si concentra sul modello goods-to-person e sui percorsi di routine come i milk run per la distribuzione di componenti. La variante per la movimentazione dei materiali gestisce pesi che rientrano nella classe di carico medio, con portate fino a 272 kg secondo le specifiche del produttore. La peculiarità meccanica delle ruote omnidirezionali offre una mobilità eccezionale su più assi, permettendo al robot di ruotare sul posto e di accostarsi con precisione millimetrica alle postazioni di assemblaggio più congestionate.
L’architettura di gestione della flotta di Locus Robotics è distintamente basata su un modello cloud-native e Software-as-a-Service (SaaS), noto come LocusOne. Questo significa che l’orchestrazione delle missioni, l’analisi dei dati e il coordinamento multi-robot dipendono costantemente dalla comunicazione con server remoti. Se da un lato questo approccio facilita l’aggiornamento simultaneo di impianti situati in aree geografiche diverse e supporta il modello di business Robots-as-a-Service, dall’altro lato richiede un’infrastruttura Wi-Fi o 5G di altissima qualità all’interno dello stabilimento, rendendo il sistema meno autonomo in caso di cadute di connettività rispetto a soluzioni con elaborazione edge o locale.
Fetch Robotics Roller Top
La famiglia di AMR di Fetch Robotics, in particolare la configurazione Roller Top appartenente alla serie storica Freight, è progettata per automatizzare il trasferimento di pallet e contenitori direttamente lato produzione. Il posizionamento di questo modello è fortemente orientato all’integrazione con infrastrutture fisse esistenti, agendo come un ponte mobile tra i nastri trasportatori e le isole di lavoro. Il modulo a rulli superiore motorizzato facilita il carico e lo scarico automatico dei materiali, ottimizzando le operazioni di fine linea e il trasferimento di semilavorati senza richiedere l’intervento manuale per lo spostamento dei colli. La capacità di carico della configurazione a rulli si inserisce nella classe di carico leggero, mentre altri moduli della stessa famiglia coprono esigenze più gravose.
La cooperazione multi-robot è guidata dall’architettura Fetch Cloud, che gestisce le operazioni di intera flotte miste attraverso un controllo centralizzato basato su cloud. Anche in questo caso, l’efficienza della navigazione, l’evitamento degli ostacoli e l’assegnazione delle priorità ai vari veicoli dipendono dall’elaborazione in rete. La mappatura spaziale e la cinematica consentono ai robot di navigare in sicurezza in ambienti dinamici, ma la dipendenza da server esterni impone alle aziende un’attenta valutazione delle policy di sicurezza informatica interne e della robustezza della rete dello stabilimento prima di procedere con l’integrazione completa nei flussi di materiali critici.
La selezione del robot mobile autonomo ideale per uno stabilimento produttivo deve derivare da un bilanciamento tra i requisiti fisici del carico e l’architettura IT aziendale. Per ambienti manifatturieri discreti che necessitano di layout flessibili, distribuzioni multilivello e un forte coordinamento locale capace di operare offline, l’OrionStar CarryBot D150 rappresenta una soluzione di rapida implementazione e grande versatilità. Qualora lo stabilimento richieda la movimentazione costante di semilavorati più pesanti supportata da un ecosistema di moduli di terze parti consolidato, il MiR250 offre una base installata di comprovata affidabilità. Le aziende focalizzate sulla fornitura diretta alle linee di assemblaggio con carrelli standard troveranno nell’OTTO 100 uno strumento altamente specializzato con tempi di ricarica ridotti. Infine, per operazioni di routine inter-zona con movimenti omnidirezionali o per integrazioni dirette con i nastri trasportatori preesistenti, le architetture orientate al cloud di Locus Robotics e Fetch offrono validi modelli di automazione centralizzata.
Nota: le specifiche di prodotti di terze parti citate nell’articolo si basano su dati pubblici e misurazioni in condizioni di laboratorio definite, e possono variare secondo i dati del produttore. I nomi di prodotti e marchi appartengono ai rispettivi proprietari. Inoltre, poiché gran parte delle tecnologie AMR coinvolge l’uso di telecamere, registrazione vocale, mappatura degli spazi aziendali o elaborazione di dati su server cloud, si ricorda che gli operatori e i datori di lavoro devono verificare rigorosamente la conformità alle normative sul trattamento dei dati, incluso il GDPR, prima della distribuzione in stabilimento.
Qual è il ROI tipico di un AMR installato in uno stabilimento produttivo e in quanto tempo si recupera l’investimento?
Studi di settore e case study pubblicati da analisti e vendor riportano payback period di 12-24 mesi per la maggior parte delle installazioni AMR in fabbrica e magazzino, con una forbice complessiva di 1-3 anni quando il robot sostituisce trasporto manuale precedentemente esistente. I dati di produttività indicati da OrionStar per il CarryBot D150 parlano di 2-3x rispetto al trasporto manuale, 50% di riduzione del cycle time, 50% di riduzione dei costi operativi e 80% di riduzione dell’intensità di lavoro. Il ROI effettivo dipende da copertura turni, integrazione con MES/WMS esistenti e costo del lavoro locale. Si raccomanda una valutazione TCO a 3-5 anni che includa canone licenza fleet manager, manutenzione, consumo energetico e costo setup iniziale.
Quali modelli di approvvigionamento (acquisto, leasing, RaaS) sono disponibili per gli AMR destinati agli stabilimenti produttivi?
La maggior parte dei vendor AMR (MiR250, OTTO 100, Fetch, OrionStar CarryBot D150) propone l’acquisto una tantum del robot, eventualmente con opzioni di leasing o finanziamento tramite partner locali. Locus Robotics ha invece costruito storicamente il proprio business model sul Robots-as-a-Service (RaaS) con canone mensile che include aggiornamenti software, manutenzione e supporto. Su orizzonti 3-5 anni il modello RaaS può superare il costo di acquisto diretto in scenari con forte stagionalità o obsolescenza tecnologica rapida, mentre l’acquisto resta preferibile in contesti capex tradizionali con turni stabili e volumi elevati. La scelta ottimale dipende dalla struttura finanziaria dell’azienda, dai requisiti di ammortamento e dalle policy interne su asset operation.
Quanto tempo richiede l’integrazione di un AMR con WMS, MES o ERP e quando si può avviare la produzione?
Il CarryBot D150 dichiara mapping e avviamento operativi in circa 1 giorno, con tempi dichiarati fino a 10 minuti per singolo robot e 500+ API aperte per integrazioni custom. Vendor come MiR offrono integrazioni documentate verso sistemi ERP/WMS/MES tramite API REST e MQTT, mentre OTTO distribuisce connettori simili con il supporto Rockwell Automation. Fetch adotta invece un’architettura cloud-native che richiede connettività stabile ma abilita aggiornamenti centralizzati multi-sito, mentre OrionStar dichiara capacità di controllo offline in aree con connettività instabile. Per integrazioni complesse con logiche di missione specifiche si raccomanda un Proof of Concept in un’area pilota prima del rollout completo.
Quale classe di carico utile (payload) è più adatta per distribuzione componenti, materie prime e trasferimento inter-zone in linea di assemblaggio?
Per la maggior parte dei casi di parts-to-line, kitting e movimentazione di kit/componenti, una classe di payload 80-150 kg (CarryBot D150, OTTO 100, Fetch RollerTop) copre i volumi tipici di componenti, contenitori e tray. Per materie prime pesanti, semilavorati e pallet di medie dimensioni sono più indicati modelli da 250-272 kg come MiR250 o Locus Vector, mentre carichi oltre i 500 kg richiedono piattaforme dedicate (MiR600/1350, OTTO 600/1200/1500, Fetch Freight500/1500) non oggetto di questo confronto. La scelta va tarata su peso effettivo dei contenitori, frequenza dei viaggi e larghezza dei corridoi (es. CarryBot D150 richiede un passaggio minimo di 65 cm). Si raccomanda di includere nel dimensionamento un margine del 20-30% rispetto al payload medio per gestire picchi e migrazioni di processo.
Come va gestita la conformità GDPR per flotte AMR dotate di telecamere e mappatura in stabilimenti dell’UE?
In distribuzioni europee gli operatori devono verificare la conformità GDPR rispetto a conservazione delle mappe ambientali, trattamento di immagini/video per diagnostica, flussi di telemetria verso server extra-UE e informative ai lavoratori e rappresentanze sindacali. I principali vendor (MiR, OTTO Motors, Fetch, Locus) pubblicano linee guida privacy, offrono opzioni on-premise o ibride e forniscono DPA contrattuali, ma Brain Corp indica come buona pratica la conservazione locale dei dati di sensori e camere in formato cifrato con purge automatico (circa ogni 30 giorni) per ridurre il perimetro di trattamento. Il CarryBot D150 dichiara capacità di controllo offline del software in aree con connettività instabile, utile per ambienti produttivi che richiedono data residency locale. La valutazione finale spetta comunque al Titolare del trattamento, che deve condurre una DPIA prima della distribuzione e definire base giuridica del trattamento.
Quali certificazioni di sicurezza sono richieste per AMR che operano a fianco di operatori nei reparti produttivi?
Le certificazioni di riferimento per AMR industriali in ambienti produttivi europei includono CE Marking, Direttiva Macchine UE 2006/42/EC, ISO 3691-4 (sicurezza veicoli industriali senza conducente), ISO 12100 (valutazione del rischio), ISO 13849-1 (sicurezza funzionale dei sistemi di controllo) e ANSI/RIA R15.08-1-2020 (standard specifico AMR). Vendor come OTTO 100 dichiarano conformità completa a questi standard oltre a FCC/ICES per il Nord America, MiR250 monta scanner laser di sicurezza SICK nanoScan3 e telecamere 3D per evitamento ostacoli, e il CarryBot D150 dichiara multiple certificazioni internazionali con un sistema di protezione a 5 strati (LiDAR, 3 depth camera, sensori anti-collisione, pulsante di emergenza, telecamere fisheye e infrarossi). La verifica delle certificazioni specifiche va comunque richiesta al vendor o al distributore locale prima dell’acquisto, incluse le prove di integrazione con dispositivi di sicurezza preesistenti nello stabilimento.


