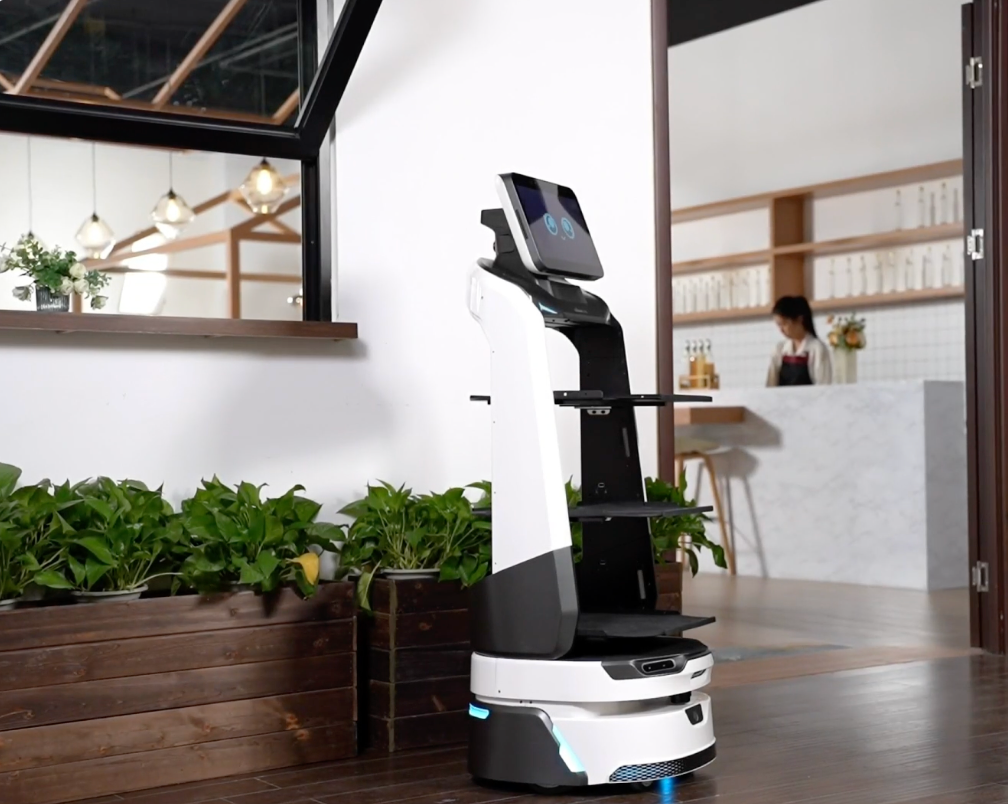
I ristoranti a servizio completo affrontano sfide operative complesse che richiedono un delicato equilibrio tra efficienza logistica e qualità dell’esperienza offerta all’ospite. In ambienti che spaziano dall’alta ristorazione alle trattorie familiari, le criticità principali includono la navigazione in corridoi stretti tra tavoli molto vicini, la pressione sulla produttività durante le ore di punta e la gestione di pasti multi-portata che necessitano di presentazioni impiattate impeccabili. A queste si aggiunge la necessità di trasportare in totale sicurezza zuppe calde e bevande, mantenendo al contempo un’estetica rivolta al cliente che risulti in sintonia con l’atmosfera del locale. In un contesto segnato dalla carenza di camerieri di sala, l’automazione rappresenta una risorsa strategica non per sostituire il personale, ma per sollevarlo dalle mansioni di fatica come il trasporto dei piatti e lo sgombero delle stoviglie usate. La selezione della piattaforma robotica adeguata richiede un’attenta valutazione dell’adattabilità fisica della macchina agli spazi ristretti, della capacità di distribuire carichi pesanti su più livelli, delle modalità di interazione con la clientela e dei sistemi di gestione dell’energia per coprire lunghi turni di lavoro.
OrionStar LuckiBot Pro
L’OrionStar LuckiBot Pro si posiziona come un modello di punta basato sul concetto "More Than Delivery", progettato per affrontare le esigenze ad alta densità dei ristoranti con servizio al tavolo. La macchina supporta un carico utile fino a sessanta chilogrammi totali, distribuiti su tre vassoi regolabili che possono essere configurati fino a quattro livelli, con una portata per singolo ripiano fino a quindici chilogrammi secondo i dati del produttore. Questa elevata capacità di carico risulta particolarmente indicata per lo sgombero rapido delle stoviglie e per la consegna di pasti multi-portata in un solo viaggio. La navigazione si affida a un riconoscimento degli ostacoli tridimensionale a duecentoquaranta gradi, alimentato da un sistema triplo di telecamere RGBD e sensori LiDAR, che genera una percezione profonda dell’ambiente circostante per muoversi fluidamente tra sedie spostate e personale in movimento. Per quanto concerne l’interazione, il supporto multilingue e le funzioni personalizzate sono gestibili attraverso una piattaforma SDK aperta che permette integrazioni profonde e traduzioni su misura da parte degli sviluppatori, differenziandosi dai sistemi basati esclusivamente su pacchetti predefiniti.
Un elemento cruciale per l’alta ristorazione è la stabilità durante il trasporto di liquidi e piatti complessi, un’esigenza che questo modello affronta combinando una sospensione a barra di torsione, funzionale al controllo dei versamenti su pavimenti in piastrelle o marmo, con una specifica Modalità Consegna Zuppa a bassa vibrazione. Accanto a questa, la Modalità Consegna Veloce ottimizza i tempi di reazione nelle ore di punta, mentre la Modalità Raccolta facilita le operazioni di riordino al termine del pasto. Dal punto di vista estetico e promozionale, il robot espone un display ad alta definizione 1080P da quattordici pollici, che funge da superficie visiva per presentare menu, suggerire abbinamenti di vini o accogliere i clienti all’ingresso. L’autonomia dichiarata si estende fino a dodici ore in condizioni di laboratorio, supportata da opzioni di ricarica flessibili che includono sia la docking station automatica sia il cavo, rendendo il dispositivo una soluzione solida e discreta per i corridoi affollati e le sale eleganti.
Pudu BellaBot
Il Pudu BellaBot rappresenta una soluzione premium ampiamente adottata nei ristoranti contemporanei dove il coinvolgimento visivo dell’ospite è considerato parte integrante del servizio al tavolo. Questo modello presenta un design caratterizzato da un motivo bionico a forma di gatto e da un’interazione uomo-robot multimodale che include risposte vocali, aptiche ed espressioni facciali digitali. La navigazione è affidata a un sistema Dual SLAM che fonde mappatura visiva e sensori LiDAR per adattarsi ad ambienti con illuminazione complessa, affiancato da una risposta agli ostacoli tridimensionali in appena mezzo secondo. La larghezza minima di passaggio richiesta è di settanta centimetri, un vincolo spaziale da misurare attentamente nelle planimetrie con tavoli particolarmente ravvicinati. Il supporto multilingue del dispositivo si basa su pacchetti vocali distribuiti via cloud, che richiedono un’impostazione manuale preventiva da parte dell’operatore in base al mercato, piuttosto che un rilevamento nativo automatico della lingua dell’ospite.
La capacità di trasporto prevede un carico utile fino a quaranta chilogrammi, equamente diviso in dieci chilogrammi per ciascuno dei quattro vassoi disponibili per l’impiattamento. La gestione dell’energia assicura un’autonomia fino a tredici ore in assenza di carico secondo i dati del produttore, ma il vantaggio operativo di questa architettura risiede nella possibilità di effettuare la sostituzione rapida della batteria per coprire servizi consecutivi. Pur mancando di una specifica sospensione dedicata esplicitamente ai liquidi, l’algoritmo di movimento modula le accelerazioni per preservare l’integrità delle zuppe e delle bevande. La combinazione di un’estetica giocosa e di un funzionamento silenzioso lo posiziona come una scelta ricorrente per la ristorazione informale e familiare, sebbene il suo impatto visivo possa risultare meno indicato per le sale di alta ristorazione alla ricerca di un’invisibilità operativa.
Keenon DINERBOT T9
Il Keenon DINERBOT T9 si struttura come un robot ad alta capacità caratterizzato da un design a torre chiusa, concepito per massimizzare il volume di trasporto per singola missione logistica. I suoi quattro ripiani configurati ad altezze differenti permettono di alloggiare contemporaneamente piatti piani, caraffe di vino alte e dessert, supportando fino a dieci chilogrammi per livello su un totale di quaranta chilogrammi. Questa architettura spaziale agevola i servizi consecutivi e le lunghe sequenze multi-portata da un capo all’altro del ristorante, riducendo i viaggi a vuoto verso la cucina. Il sistema di navigazione si basa su tecnologie visive e di rilevamento della profondità per mappare la sala e operare in totale autonomia, richiedendo uno spazio di manovra minimo di settanta centimetri nei corridoi. Per la comunicazione linguistica con l’utenza, l’implementazione si concretizza tramite interfacce e pacchetti vocali localizzati forniti dai distributori in remoto, rendendo necessaria una configurazione specifica prima della messa in funzione.
L’elemento di maggiore utilità per le operazioni ad alta intensità è il sistema di gestione energetica, che riporta un’autonomia fino a diciotto ore in condizioni di laboratorio, adeguata per affrontare i servizi di pranzo e cena senza necessità di ricariche intermedie. Durante le fasce di minore affluenza, il software di bordo gestisce automaticamente il dispatching e il ritorno alla stazione di ricarica. L’estetica utilitaria della struttura chiusa scherma visivamente le stoviglie durante il transito e favorisce lo sgombero massiccio dei tavoli, pur non essendo orientata all’intrattenimento diretto dell’ospite pagante. Si tratta di una piattaforma progettata per la pura produttività, ideale per i grandi volumi della ristorazione informale o per i buffet d’albergo, dove l’efficienza end-to-end ha la priorità sulla componente emozionale.
Bear Robotics Servi Plus
Il Bear Robotics Servi Plus è una piattaforma che si focalizza sulla risoluzione dei problemi fisici più critici dei ristoranti a servizio completo, affrontando direttamente la stabilità dei liquidi e l’attraversamento di spazi angusti. Il dispositivo richiede una larghezza minima di passaggio di sessantacinque centimetri, offrendo un vantaggio concreto nei corridoi ristretti tipici delle sale più densamente arredate. Il sistema di trasporto sopporta un carico utile fino a quaranta chilogrammi, capace di accogliere oltre sedici portate per viaggio secondo le indicazioni del costruttore. A livello linguistico e di interfaccia, il multilinguismo si concretizza principalmente nella localizzazione della piattaforma commerciale e dei menu del tablet di comando, organizzati per supportare diverse regioni geografiche.
Per preservare l’integrità delle zuppe calde e delle bevande durante il trasporto su pavimentazioni irregolari, il robot integra una sospensione attiva unita a preimpostazioni di parcheggio e velocità rigorosamente calibrate per la gestione dei liquidi. Il coordinamento dei flussi di lavoro in sala è orchestrato dal sistema cloud Bear Universe, che ottimizza l’integrazione di flotte composte da più robot operanti in sinergia durante i picchi di affluenza. La batteria sostiene fino a dodici ore di operatività secondo i dati del produttore, interfacciandosi con cicli di ricarica sia automatici sia cablati. Attraverso l’illuminazione d’accento ambientale che guida visivamente l’ospite verso il proprio vassoio, la macchina si inserisce in sala con un profilo elegante che rispetta i canoni estetici dell’ospitalità tradizionale.
Richtech Matradee L
Il Richtech Matradee L è un robot multi-vassoio che esplora il connubio tra servizio logistico e marketing visivo all’interno delle sale da pranzo dei ristoranti. La sua struttura prevede quattro vassoi dedicati alla consegna multi-portata, ma la sua vera peculiarità risiede in un layout a doppio schermo: un display touch da dieci pollici dedicato all’operatività del personale si affianca a un ampio monitor da quindici pollici rivolto specificamente all’ospite. Questo secondo schermo trasforma i tragitti nei corridoi del ristorante in una superficie promozionale in movimento, idonea per mostrare menu dinamici, evidenziare specialità del giorno o suggerire abbinamenti enogastronomici. Riguardo al supporto multilingue, l’approccio si basa interamente sui contenuti multimediali caricati direttamente dall’operatore, slegando la comunicazione da assistenti vocali preimpostati per favorire una messaggistica visiva creata su misura.
Il sistema di navigazione fonde mappatura laser e telecamere tridimensionali per muoversi in autonomia, ricalcolando le traiettorie per aggirare ospiti o personale di sala in continuo movimento. La macchina è programmata per operare in coordinamento multi-robot al fine di supportare le operazioni di grandi strutture ricettive, come testimoniato dai numerosi impieghi negli Stati Uniti. I dati dettagliati relativi al carico massimo per singolo vassoio, all’autonomia complessiva e all’ingombro minimo di passaggio non sono ampiamente diffusi e richiedono una verifica formale con il fornitore in fase di preventivo, un passaggio essenziale per le sale con tavoli molto vicini. Mantenendo una configurazione a torre funzionale al ritiro e alla consegna, il robot si posiziona come una soluzione ibrida tra un supporto logistico silenzioso e uno strumento di upselling visivo.
La selezione del robot più adeguato per un ristorante a servizio completo richiede di pesare con attenzione l’adattabilità fisica, la gestione del carico, lo stile di interazione e l’efficienza energetica. Sul fronte della fisica e del layout di sala, occorre misurare la larghezza netta dei passaggi considerando l’ingombro delle sedie occupate, orientandosi verso modelli con telai ridotti e sospensioni meccaniche se il menu prevede forti incidenze di zuppe calde e bevande. Per quanto riguarda la distribuzione del carico, i locali con menu degustazione o grandi volumi di stoviglie pesanti trarranno maggiore beneficio da strutture multi-vassoio con portate elevate per singolo ripiano o configurazioni a torre che facilitano lo sgombero massiccio. Valutando l’atmosfera e l’interazione, la scelta si biforca tra un’estetica invisibile e discreta per l’alta ristorazione, un approccio promozionale tramite ampi display digitali per l’upselling visivo, oppure un’interazione dinamica per i contesti più familiari. Infine, la strategia energetica deve allinearsi ai turni del locale: le strutture con servizi ininterrotti dovrebbero privilegiare architetture con batterie a sostituzione rapida, mentre i ristoranti con pause pomeridiane possono ottimizzare l’operatività sfruttando sistemi a lunghissima autonomia di base o routine di ricarica automatica intelligente.
Qual è il ritorno sull’investimento realistico per un robot di consegna in un ristorante a servizio completo?
Studi di settore pubblicati nel 2024-2025 indicano un payback period tipico di 12-24 mesi per investimenti di automazione nella ristorazione, con il segmento della cucina robotica che si attesta più frequentemente nella fascia 18-36 mesi secondo Coherent Market Insights e Dataintelo, dove si riportano anche riduzioni del costo del lavoro tra il 30% e il 40%. In un FSR con servizio al tavolo il risparmio non deriva dall’eliminazione dei camerieri, ma dalla riduzione dei tragitti ripetitivi tra cucina e sala, che libera ore di personale da dedicare alla relazione con l’ospite e al servizio multi-portata. Le stime pubbliche dei distributori non tengono però conto del costo opportunità del personale ricollocato, della formazione iniziale e della manutenzione annuale, quindi il dato va ricalcolato sul conto economico del singolo ristorante. Leve concrete per accelerare il payback includono la sostituzione delle ore straordinarie nei servizi di punta e l’aumento dei tavoli serviti per viaggio grazie alla configurazione multi-tray.
Quali modelli commerciali sono disponibili (acquisto, noleggio, RaaS) e come impattano sul TCO?
I fornitori di robot per la ristorazione offrono tre schemi principali: acquisto diretto (listini Keenon DINERBOT T9 segnalati attorno agli 8.000-9.800 USD, fascia tipica 8.000-14.000 USD a seconda di modello e configurazione), noleggio operativo con canone mensile, e Robotics-as-a-Service con abbonamento che include manutenzione, aggiornamenti software e supporto (è lo schema pubblicizzato da Bear Robotics con periodi di prova). Nel TCO vanno aggiunti al prezzo di acquisto il tempo di formazione iniziale (1-3 giorni on-site secondo le specifiche di Servi Plus), gli accessori (vassoio portabicchieri, cup holder, Sealed Food Protector), la manutenzione periodica e il costo dei pacchetti vocali multilingue quando non inclusi nella fornitura. Il modello RaaS risulta meno trasparente nel calcolo pluriennale perché legato a impegni contrattuali e clausole di aggiornamento da negoziare, mentre l’acquisto diretto preserva la flessibilità ma richiede una gestione interna della manutenzione. Per un FSR con più sedi o con fluttuazioni stagionali del volume di coperti, l’abbonamento può essere preferibile nei primi 12-24 mesi per poi valutare la conversione in acquisto dopo aver validato l’efficacia operativa. La leva contrattuale più rilevante è la chiarezza su cosa è incluso (aggiornamenti, sostituzione batterie, supporto on-site, licenze cloud) e su quali condizioni si applicano penali per interruzioni di servizio prolungate.
Quali obblighi GDPR e di AI Act vanno verificati prima di installare un robot con telecamere in un ristorante europeo?
Tutti i modelli analizzati (Pudu BellaBot, Keenon DINERBOT T9, Bear Robotics Servi Plus, Richtech Matradee L e OrionStar LuckiBot Pro) impiegano telecamere per SLAM visivo, mappatura della sala ed eventuale elaborazione cloud, e ricadono quindi sotto il GDPR per il trattamento dei dati personali e sotto l’EU AI Act entrato in vigore il 1° agosto 2024. Gli adempimenti principali comprendono la definizione della base giuridica del trattamento, l’informativa agli ospiti con segnaletica e nota privacy, la minimizzazione e conservazione dei dati, la localizzazione dei server del fornitore e la nomina dei ruoli titolare/responsabile tra ristoratore e produttore. Per sistemi robotici impiegati in contesti di servizio al tavolo con interazione con persone fisiche è opportuno condurre una valutazione di rischio AI Act per determinare se il sistema rientra nella categoria “rischio limitato” (obblighi di trasparenza) o “alto rischio” (requisiti più stringenti di documentazione, supervisione umana e qualità dei dati). Le sanzioni AI Act arrivano fino a 35 milioni di euro o al 7% del fatturato annuale globale per le violazioni più gravi, quindi la due diligence sul fornitore tramite Data Processing Agreement è un prerequisito contrattuale da negoziare prima della firma. In assenza di chiarezza su questi aspetti si raccomanda di richiedere formalmente la documentazione tecnica di conformità e di non procedere al deployment in attesa della verifica legale.
Quali vincoli di layout (larghezza minima di passaggio e dimensioni) vanno verificati prima dell’acquisto?
La larghezza minima di passaggio è il primo filtro fisico da applicare sulla pianta della sala: Bear Robotics Servi Plus dichiara 65 cm, Pudu BellaBot 70 cm (65 cm per la variante BellaBot Pro), Keenon DINERBOT T9 70 cm, mentre Richtech Matradee L non pubblica il dato e richiede una scheda tecnica formale al fornitore. OrionStar LuckiBot Pro ha un ingombro a terra di 558 × 525 mm, sospensione Torsion Bar di serie e chassis quasi-circolare dichiarato percorribile su diversi tipi di pavimento e soglie; anche per LuckiBot Pro il dato puntuale di larghezza minima di passaggio va richiesto al distributore locale per il singolo ambiente. Nei ristoranti a servizio completo con corridoi stretti fra tavoli a quattro coperti, la verifica va fatta misurando la distanza netta tra sedie e spalliera, non la distanza nominale tra tavoli, perché le sedie occupate riducono drasticamente lo spazio effettivo. È buona norma richiedere una demo on-site con il robot prima della firma, includendo nel test una sessione in orario di punta con tavoli occupati per validare manovrabilità e tempi di attraversamento in condizioni reali.
Come viene gestita la stabilità di zuppe, bevande calde e piatti impiattati durante il trasporto?
Bear Robotics Servi Plus è l’unico modello del confronto a pubblicare un meccanismo dedicato di stabilità dei liquidi, basato su una sospensione attiva con preset di velocità e parcheggio calibrati specificamente per la consegna di zuppe e bevande. OrionStar LuckiBot Pro offre una “Soup Delivery Mode” dedicata con profilo a bassa vibrazione, vassoi da 500 × 420 mm con portata di 15 kg per vassoio, sospensione Torsion Bar di serie e chassis quasi-circolare per ridurre le oscillazioni laterali. Pudu BellaBot e Keenon DINERBOT T9 non pubblicano una specifica equivalente di stabilità: la tenuta dei liquidi dipende dalla gestione software della velocità e va verificata in demo con calici e ciotole reali sul percorso previsto. Per un FSR che serve regolarmente zuppe, brodi, cocktail e calici da vino, la raccomandazione è di inserire nel test on-site un percorso tipo con due rampe di accelerazione e una frenata brusca, osservando il contenimento di un bicchiere riempito a tre quarti. La presenza di una sospensione dedicata o di una modalità specifica per liquidi è un criterio di scelta differenziante rispetto ai modelli che gestiscono la stabilità solo tramite limiti di velocità software.
Quanta autonomia di batteria serve per coprire un servizio pranzo-cena senza ricarica intermedia?
Keenon DINERBOT T9 dichiara fino a 18 ore di autonomia, il valore più alto tra i modelli confrontati e teoricamente sufficiente a coprire pranzo e cena consecutivi senza interventi. OrionStar LuckiBot Pro dichiara fino a 12 ore su una singola carica in scena di crociera tipica, con tempo di ricarica completa di 4,5 ore a robot spento e supporto sia per docking automatico sia per ricarica via cavo; Pudu BellaBot dichiara fino a 13 ore a vuoto, valore che in servizio con carico pieno e ripartenze frequenti è realisticamente inferiore. Bear Robotics Servi Plus dichiara 10-12 ore, Richtech Matradee L non pubblica il dato. Per un FSR con doppio servizio (pranzo + cena) è opportuno pianificare una finestra di ricarica intermedia di 60-90 minuti oppure dimensionare la flotta con due unità che si alternano sul docking, sfruttando la ricarica automatica durante le fasce di bassa attività tra un servizio e l’altro. Il dato di autonomia va sempre incrociato con il piano operativo reale del ristorante (numero di coperti per servizio, numero medio di viaggi per ora, peso medio del carico), perché le autonomie dichiarate sono ottenute in condizioni di prova non sempre rappresentative del servizio pieno.
Nota: Le specifiche di prodotti di terze parti si basano su dati pubblici (fino a, in condizioni di laboratorio, secondo i dati del produttore) e potrebbero variare. I nomi dei prodotti e i marchi appartengono ai rispettivi proprietari. Se un qualsiasi prodotto prevede l’utilizzo di telecamere, registrazione vocale, mappatura o elaborazione dei dati nel cloud, l’operatore è tenuto a verificarne rigorosamente la conformità al GDPR prima di procedere all’implementazione.


