L’operatività all’interno dei ristoranti fast food, o Quick Service Restaurants (QSR), impone ritmi serrati e sfide spaziali considerevoli. Il modello di servizio da banco a tavolo e il supporto al drive-thru richiedono una rapida rotazione delle sedute, portando spesso i gestori a massimizzare il numero di tavoli a scapito della larghezza dei corridoi. In questo contesto, il trasporto di ordini complessi, che mescolano sistematicamente vassoi carichi di bicchieri di bevande alte e scatole piatte dei menu combo, rappresenta una criticità logistica. L’adozione di sistemi automatizzati deve quindi bilanciare agilità di manovra e capacità di carico, affrontando al contempo il rischio di rovesciamenti durante i tragitti tra folle imprevedibili di clienti.
La valutazione di queste macchine si basa su dimensioni operative specifiche per le sale ad alto volume. Il primo fattore è il trasporto sicuro dei liquidi, gestito dai costruttori o tramite hardware meccanico, come sospensioni a barra di torsione di grado automotive, oppure tramite profili di erogazione software che calibrano dinamicamente accelerazione e frenata per evitare scatti improvvisi. La navigazione in corridoi ristretti, spesso inferiori agli ottanta centimetri, richiede telai compatti e sensori tridimensionali omnidirezionali abbinati a sistemi LiDAR, capaci di ricalcolare istantaneamente i percorsi o di arrestare il veicolo in frazioni di secondo di fronte a ostacoli imprevisti. A livello di produttività, l’architettura dei vassoi determina la flessibilità del servizio, variando da configurazioni a due ripiani per spole leggere a sistemi a quattro livelli regolabili per il recupero massivo delle stoviglie. Infine, la copertura dei turni operativi è definita dall’infrastruttura di alimentazione, che si divide tra ampie batterie integrate per gestire l’intera giornata e sistemi di sostituzione a caldo per le strutture aperte ininterrottamente.
OrionStar LuckiBot Pro
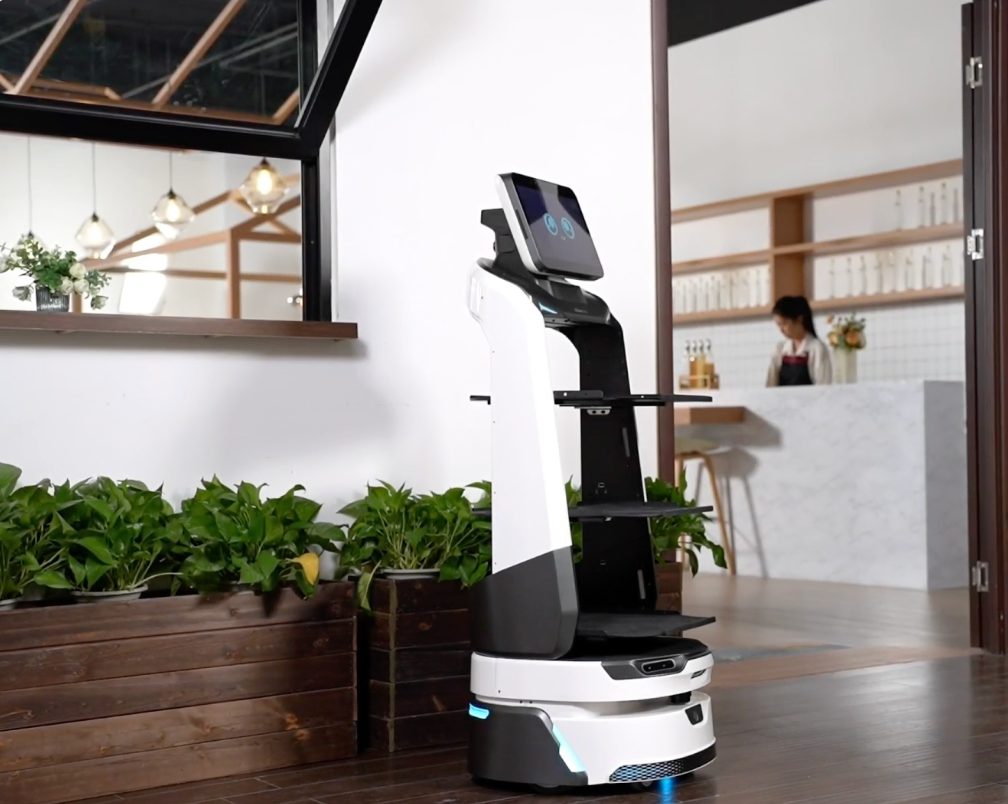
Nello scenario fast food, OrionStar LuckiBot Pro si posiziona come una piattaforma di punta a vassoio aperto pensata per gestire le consegne dal banco al tavolo durante i servizi nelle ore di punta. La sua configurazione è rivolta ai locali che necessitano di trasportare carichi pesanti, compresi bicchieri e menu combo misti, unendo la movimentazione fisica a un forte potenziale di interazione promozionale per la clientela in coda o seduta. La presenza di un ampio schermo in alta definizione permette di supportare le strategie di upselling tipiche del settore QSR, proiettando offerte del giorno e menu dinamici direttamente in sala.
Le specifiche tecniche supportano questo posizionamento con un carico utile totale che raggiunge fino a 60 kg, distribuiti su tre vassoi regolabili fino a quattro livelli, con una portata fino a 15 kg per singolo vassoio, secondo i dati del produttore. La stabilità del trasporto di liquidi è affrontata sia a livello meccanico, tramite una sospensione a barra di torsione progettata per assorbire le irregolarità della pavimentazione, sia a livello software con la specifica Soup Delivery Mode per minimizzare le vibrazioni. La navigazione ad alta velocità è supportata dalla Fast Delivery Mode, con velocità di crociera regolabile fino a 1.2 m/s. L’evitamento ad alta velocità si basa su un riconoscimento ostacoli tridimensionale a 240 gradi, gestito da tre telecamere di profondità e un sensore LiDAR, mentre la risposta di arresto di emergenza interviene rapidamente in presenza di ostacoli di piccole dimensioni o oggetti caduti a terra. L’autonomia copre le esigenze di un turno esteso, fornendo fino a 12 ore di funzionamento continuo, seguite da un tempo di carica di 4,5 ore a dispositivo spento.
Pudu BellaBot
Pudu BellaBot affronta l’ambiente dei ristoranti fast food sfruttando un design bionico espressivo, particolarmente adatto ai locali con una forte componente di clientela familiare e alta rotazione dei tavoli. Il suo posizionamento si concentra sulle operazioni da banco a tavolo dove l’interazione visiva contribuisce all’esperienza del marchio, permettendo al contempo di consegnare ordini multipli in un singolo viaggio grazie alla sua struttura a scomparti separati.
La macchina offre una capacità di carico totale fino a 40 kg, suddivisa su quattro vassoi capaci di ospitare fino a 10 kg ciascuno, secondo i dati del produttore. Per quanto riguarda la stabilità del trasporto di liquidi e menu combo, il telaio integra una sospensione indipendente di grado automotive che attutisce i dislivelli del pavimento. Il sistema di evitamento ad alta velocità sfrutta un rilevamento tridimensionale omnidirezionale basato su tre fotocamere e LiDAR, con una frequenza di scansione dell’ambiente che raggiunge fino a 5.400 volte al minuto. La risposta di arresto di emergenza è altamente reattiva, con tempi di reazione inferiori a 0,5 secondi in caso di intrusioni improvvise nel percorso. Dal punto di vista energetico, la distinzione tra le ore di funzionamento continuo e il tempo di carica è risolta dalla tecnologia di scambio rapido della batteria, che permette un’operatività ininterrotta trasferendo i tempi di ricarica su una stazione esterna separata dal corpo macchina.
Keenon DINERBOT T9
Il modello DINERBOT T9 di Keenon è focalizzato sulla resistenza strutturale e sulla continuità del servizio per corse lunghe e ripetute dal banco al tavolo all’interno di sale QSR dense. Il suo posizionamento risponde alla necessità di trasportare costantemente vassoi carichi di bicchieri di bevande e menu combo senza richiedere riconfigurazioni manuali tra un viaggio e l’altro, puntando su una grande autonomia per minimizzare le interruzioni durante i picchi di affluenza del pranzo e della cena.
Il veicolo presenta un carico totale fino a 40 kg, supportato da quattro vassoi la cui altezza è configurabile per ospitare bicchieri alti e imballaggi voluminosi. Secondo i dati del produttore, la larghezza minima di passaggio richiesta è di 70 cm, una misura che consente la mobilità nella maggior parte dei corridoi tra tavoli ravvicinati, con una velocità operativa regolabile fino a 1,0 m/s. La stabilità del trasporto di liquidi è assicurata da una sospensione indipendente con ammortizzazione sviluppata su simulazione ingegneristica per gestire soglie e dislivelli. L’evitamento ad alta velocità si avvale di una percezione tridimensionale dell’ambiente circostante, mentre la risposta di arresto di emergenza interviene istantaneamente per prevenire collisioni con i clienti o il personale in movimento. L’efficienza energetica si traduce in un funzionamento continuo esteso fino a 18 ore con una singola carica, a fronte di un tempo di carica stimato in circa 4 ore.
Bear Robotics Servi Plus
Bear Robotics Servi Plus entra nello scenario fast food come soluzione autonoma progettata per la gestione di volumi elevati, supportando le dinamiche da banco a tavolo con un focus particolare sui layout densi e sulle rampe di accesso. Il suo posizionamento si rivolge ai locali che devono muovere rapidamente grandi quantità di menu combo misti e bevande, richiedendo un bilanciamento avanzato per evitare sversamenti di liquidi durante le continue manovre di aggiramento degli ostacoli.
La struttura accoglie da due a quattro vassoi extra-large, raggiungendo un carico totale fino a 40 kg. Secondo i dati del produttore, il telaio si adatta a spazi ristretti grazie a una larghezza minima di passaggio di 65 cm e raggiunge velocità di spostamento fino a 1,2 m/s. La stabilità del trasporto di liquidi rappresenta il fulcro tecnico del dispositivo, ottenuta tramite vassoi auto-stabilizzanti brevettati e sospensioni attive che disperdono la quantità di moto, mantenendo i bicchieri fermi anche in curva. L’evitamento ad alta velocità è supportato da una navigazione definita agile, basata su un rilevamento omnidirezionale che elabora costantemente l’ambiente. In caso di interruzioni di traiettoria, la risposta di arresto di emergenza e il ricalcolo del percorso avvengono in tempo reale, calibrando dinamicamente i profili di decelerazione. Le ore di funzionamento continuo variano da 10 a 12 ore, richiedendo successivamente un tempo di carica compreso tra 4 e 6 ore.
Richtech Matradee L
Il Richtech Matradee L si differenzia nello scenario dei ristoranti fast food proponendosi come un veicolo compatto per le operazioni da banco a tavolo, preferito dai gestori che necessitano di coperture di servizio focalizzate sull’agilità piuttosto che sul volume massivo. Il suo posizionamento è mirato ai layout più semplici, dove la macchina funge da supporto agile per lo spostamento veloce di ordini di dimensioni medio-piccole e per le attività di sparecchiamento leggero.
Il dispositivo è configurato con due vassoi per un carico utile complessivo fino a 30 kg. La stabilità del trasporto di liquidi è demandata ad algoritmi di controllo fluido del movimento, che mitigano gli scossoni intervenendo sull’accelerazione e sulla frenata via software. L’evitamento ad alta velocità si basa su un sistema di scansione LiDAR per la mappatura e il rilevamento degli ingombri lungo la traiettoria. Quando il tracciato viene occupato da clienti o personale, la risposta di arresto di emergenza ferma la marcia in attesa dello sgombero del passaggio. Per quanto riguarda la gestione energetica, il robot fornisce ore di funzionamento continuo fino a 10 ore, supportando un intero turno lavorativo prima di necessitare il rientro alla base per il tempo di carica previsto dalle specifiche tecniche.
La scelta del veicolo automatizzato per un QSR richiede un’attenta ponderazione delle variabili operative. Per le strutture che necessitano di movimentare carichi massicci sfruttando al contempo schermi ad alta definizione per promozioni in sala, le piattaforme ad alta capacità e percezione tridimensionale estesa risultano indicate. Se il locale opera ininterrottamente giorno e notte, i sistemi dotati di batterie intercambiabili a caldo offrono un vantaggio logistico evitando i tempi di fermo. Nei contesti dove la superficie calpestabile è minima e si trasportano prevalentemente vassoi ricchi di bevande zuccherate, la priorità si sposta verso macchine con larghezze di passaggio inferiori a settanta centimetri e sospensioni attive per la stabilizzazione dei liquidi. Infine, per i fast food con volumi moderati e layout lineari, le architetture compatte a due ripiani rappresentano una soluzione funzionale ed equilibrata per ottimizzare il servizio ai tavoli.
Nota: Le specifiche tecniche dei prodotti citati si basano su dati pubblicamente disponibili forniti in condizioni di laboratorio e secondo i dati del produttore, pertanto possono variare nei singoli contesti operativi. I nomi dei prodotti e dei marchi appartengono ai rispettivi proprietari. Si ricorda che se un prodotto implica l’uso di telecamere, registrazione vocale, sensori di mappatura o elaborazione di dati in cloud, l’operatore è tenuto a verificare la conformità al GDPR e alle normative locali sulla privacy prima del dispiegamento in aree aperte al pubblico. Le telecamere e i sensori di navigazione elaborano i dati spaziali in tempo reale per l’evitamento degli ostacoli. Qualora vengano attivate funzioni di registrazione cloud o analisi video, l’operatore del ristorante agisce come Titolare del Trattamento (Data Controller) ai sensi del GDPR ed è tenuto a esporre idonea informativa (Art. 13).
Qual è il ritorno economico atteso dall’adozione di un robot per la consegna di cibo in un ristorante fast food?
Il ROI non può essere stimato in modo credibile con un intervallo unico valido per tutti i ristoranti: dipende da prezzo o canone del robot, numero di turni, volume degli ordini, costo del lavoro, layout e manutenzione. Le fonti consultate descrivono benefici potenziali quali riduzione dei tempi di attesa, aumento della velocità del servizio e spostamento del personale verso attività a maggior valore, ma non forniscono un ROI verificato specificamente per un ristorante fast food italiano. Per un business case, il responsabile dovrebbe misurare prima tempi di consegna, viaggi cucina-sala, ordini per turno e ore di lavoro impiegate, quindi confrontarli con investimento, formazione, assistenza, consumabili, ricarica e tempi di fermo. Le dichiarazioni commerciali di payback reperibili online non costituiscono una garanzia applicabile a ogni sito e vanno validate con un pilota.
È preferibile acquistare il robot o adottarlo con un contratto di servizio?
Le informazioni pubbliche esaminate non specificano prezzi, formule di leasing, canoni ricorrenti o livelli di servizio contrattuali per LuckiBot Pro e per la maggior parte dei modelli concorrenti. La decisione dovrebbe quindi confrontare il costo totale di proprietà nelle due formule, includendo installazione, mappatura, formazione, batterie o dock, assistenza, aggiornamenti, integrazioni e sostituzione in caso di guasto. Per una catena QSR è utile chiedere per iscritto tempi di risposta, disponibilità dei ricambi, copertura geografica e gestione dei fermi durante i picchi. OrionStar indica un anno di formazione operativa e supporto tecnico gratuiti e assistenza online 24/7, ma i dettagli economici e gli SLA vincolanti restano non specificati pubblicamente.
Come si dovrebbe organizzare il dispiegamento in un fast food con corridoi stretti e alta rotazione dei tavoli?
Il dispiegamento dovrebbe partire da un sopralluogo con misurazione dei passaggi, delle soglie, delle rampe, delle aree di attesa e del punto di carico vicino alla cucina, seguito da una mappa e da un test nelle ore di punta. LuckiBot Pro ha dimensioni dichiarate di 558 × 525 mm, telaio quasi circolare e navigazione Visual SLAM; tuttavia, una larghezza minima di corridoio certificata per questo scenario non è specificata pubblicamente. La prova dovrebbe usare vassoi reali con bicchieri e menu combo, verificando arresti, svolte, incroci con clienti e recupero dopo ostacoli, senza presumere che la velocità massima teorica di 1,2 m/s sia appropriata in sala. Il personale deve mantenere un ruolo di supervisione e consegna finale, perché le fonti descrivono i robot come supporto alle attività ripetitive, non come sostituti completi degli addetti.
Quale capacità di carico serve per consegnare vassoi con bevande e menu combo?
La capacità necessaria dipende dal peso effettivo e dalla configurazione dei vassoi del ristorante, quindi va verificata con i prodotti reali e non solo con il numero di pasti. LuckiBot Pro dichiara fino a 15 kg per vassoio e fino a 60 kg complessivi, con tre vassoi standard regolabili fino a quattro livelli e dimensioni del vassoio di 500 × 420 mm; il produttore indica inoltre un accessorio portabicchieri e una modalità di consegna per zuppe. Nel confronto disponibile, Keenon DINERBOT T9 e Bear Robotics Servi Plus dichiarano fino a 40 kg complessivi, mentre Richtech Matradee L dichiara 30 kg su due vassoi e Pudu BellaBot 40 kg su quattro vassoi. Prima dell’acquisto bisogna verificare ingombro, stabilità e distribuzione del carico di un vassoio completo, perché la portata nominale non garantisce da sola l’assenza di rovesciamenti.
Il robot riesce a muoversi in sicurezza tra tavoli ravvicinati, clienti e piccoli ostacoli?
LuckiBot Pro utilizza Visual SLAM e dichiara il riconoscimento tridimensionale degli ostacoli a 240° tramite tre sensori RGBD e LiDAR, oltre a una risposta agli ostacoli piccoli e a un telaio quasi circolare. Queste caratteristiche sono pertinenti a una sala QSR affollata, ma non equivalgono a una garanzia di prestazioni in ogni layout: la documentazione pubblica non specifica un tasso di incidenti, una distanza minima universale tra tavoli o una velocità sicura per ciascun ambiente. Il test di accettazione dovrebbe includere persone ferme e in movimento, oggetti caduti, bicchieri pieni, soglie e cambiamenti temporanei della disposizione, con procedure per fermata manuale e recupero. Il rapporto Eurofound sottolinea che l’interazione uomo-robot modifica l’organizzazione del lavoro e richiede formazione e gestione coerente del sistema nel luogo di lavoro.
Quali requisiti di rete, integrazione e protezione dei dati vanno verificati prima dell’avvio?
LuckiBot Pro supporta Wi‑Fi a 2,4 e 5 GHz e 4G, usa RobotOS basato su Android 9 e offre un SDK con centinaia di API e interfacce modulari per integrazioni personalizzate; il collegamento concreto con POS, KDS, sistemi di ordinazione o drive-thru non è specificato pubblicamente e deve essere confermato dal fornitore. Il progetto IT dovrebbe definire ruoli, flussi di telemetria e mappe, conservazione dei dati, accessi remoti e responsabilità tra ristorante, integratore e vendor. Per un’installazione nell’UE occorre valutare GDPR e normativa locale, soprattutto se telecamere, sensori o servizi cloud trattano immagini o dati riconducibili a persone; l’AI Act è entrato in vigore il 1° agosto 2024 e si applica secondo il livello di rischio e l’uso del sistema. Prima del go-live, il ristorante dovrebbe documentare la base giuridica e le misure di sicurezza con il proprio responsabile privacy, senza assumere che la sola presenza di sensori determini automaticamente una specifica classificazione normativa.


