La gestione delle pulizie all’interno del real estate aziendale italiano presenta sfide peculiari che richiedono un’attenta valutazione tecnologica. I facility manager che operano in edifici ad uso ufficio, campus direzionali e immobili a uso misto devono confrontarsi quotidianamente con vincoli strutturali precisi, come corridoi stretti che spesso misurano tra gli 800 e i 900 millimetri e la necessità di utilizzare ascensori standard per gli spostamenti multipiano. A queste limitazioni fisiche si aggiunge l’esigenza operativa di mantenere un ambiente di lavoro sereno, il che rende il funzionamento silenzioso diurno un parametro decisionale primario per evitare distrazioni al personale aziendale. In questo contesto, l’introduzione di un robot lavapavimenti autonomo per immobili aziendali non è solo una questione di automazione meccanica, ma una vera e propria integrazione sistemica che deve rispettare rigorosi standard di sicurezza informatica.
La scelta del macchinario corretto richiede la costruzione di un quadro comparativo basato su adattabilità spaziale, impatto acustico, gestione energetica e conformità dei dati. Negli immobili aziendali ad uso misto, i robot devono operare in ambienti che variano dai passaggi angusti alle ampie hall e aree di parcheggio. La tecnologia di navigazione gioca un ruolo cruciale: i sistemi ad apprendimento manuale guidato si rivelano utili per percorsi stabili, richiedendo all’operatore di tracciare fisicamente la rotta iniziale. Al contrario, la mappatura autonoma strutturata tramite sensori avanzati consente alla macchina di ricalcolare le traiettorie per aggirare gli ostacoli in tempo reale, adattandosi alle lievi variazioni quotidiane del layout tipiche degli uffici. I sistemi progettati esclusivamente per volumi mobili, come i pallet logistici, risultano invece spesso sovradimensionati per le aree direzionali e più adatti alle sole zone di back-office pesante.
Dal punto di vista dimensionale e acustico, la dicotomia è netta tra macchine progettate per la massima produttività e unità focalizzate sulla coesistenza con l’essere umano. Le architetture ultra-compatte privilegiano un impatto sonoro ridotto e dimensioni contenute per muoversi agevolmente attraverso porte standard, risultando idonee per l’uso diurno in atri frequentati. Al contrario, i formati industriali pesanti o con operatore a bordo coprono rapidamente grandi metrature, come i parcheggi aziendali, ma la loro rumorosità e il loro ingombro li rendono inadatti ai corridoi stretti. Anche la continuità operativa differisce profondamente: mentre i sistemi a batterie intercambiabili permettono di estendere i turni senza lunghe soste, le stazioni di ricarica autonoma supportano operazioni prolungate riducendo l’interazione umana, e i sistemi a batteria fissa richiedono una pianificazione accurata dei cicli di riposo.
Infine, l’architettura di rete rappresenta un nodo critico per la conformità normativa. Il monitoraggio tramite piattaforme cloud centralizzate offre un controllo avanzato su intere flotte aziendali, ma richiede una stretta integrazione con le policy di sicurezza IT interne. Le soluzioni a controllo locale forniscono maggiore flessibilità per quelle organizzazioni che preferiscono non esporre le planimetrie degli uffici all’esterno. Poiché i moderni sistemi autonomi elaborano dati ambientali e planimetrici, i team operativi devono valutare con attenzione la gestione dei flussi di rete e la localizzazione dei server per assicurare la piena aderenza ai protocolli di protezione dei dati prima di procedere con il deployment.
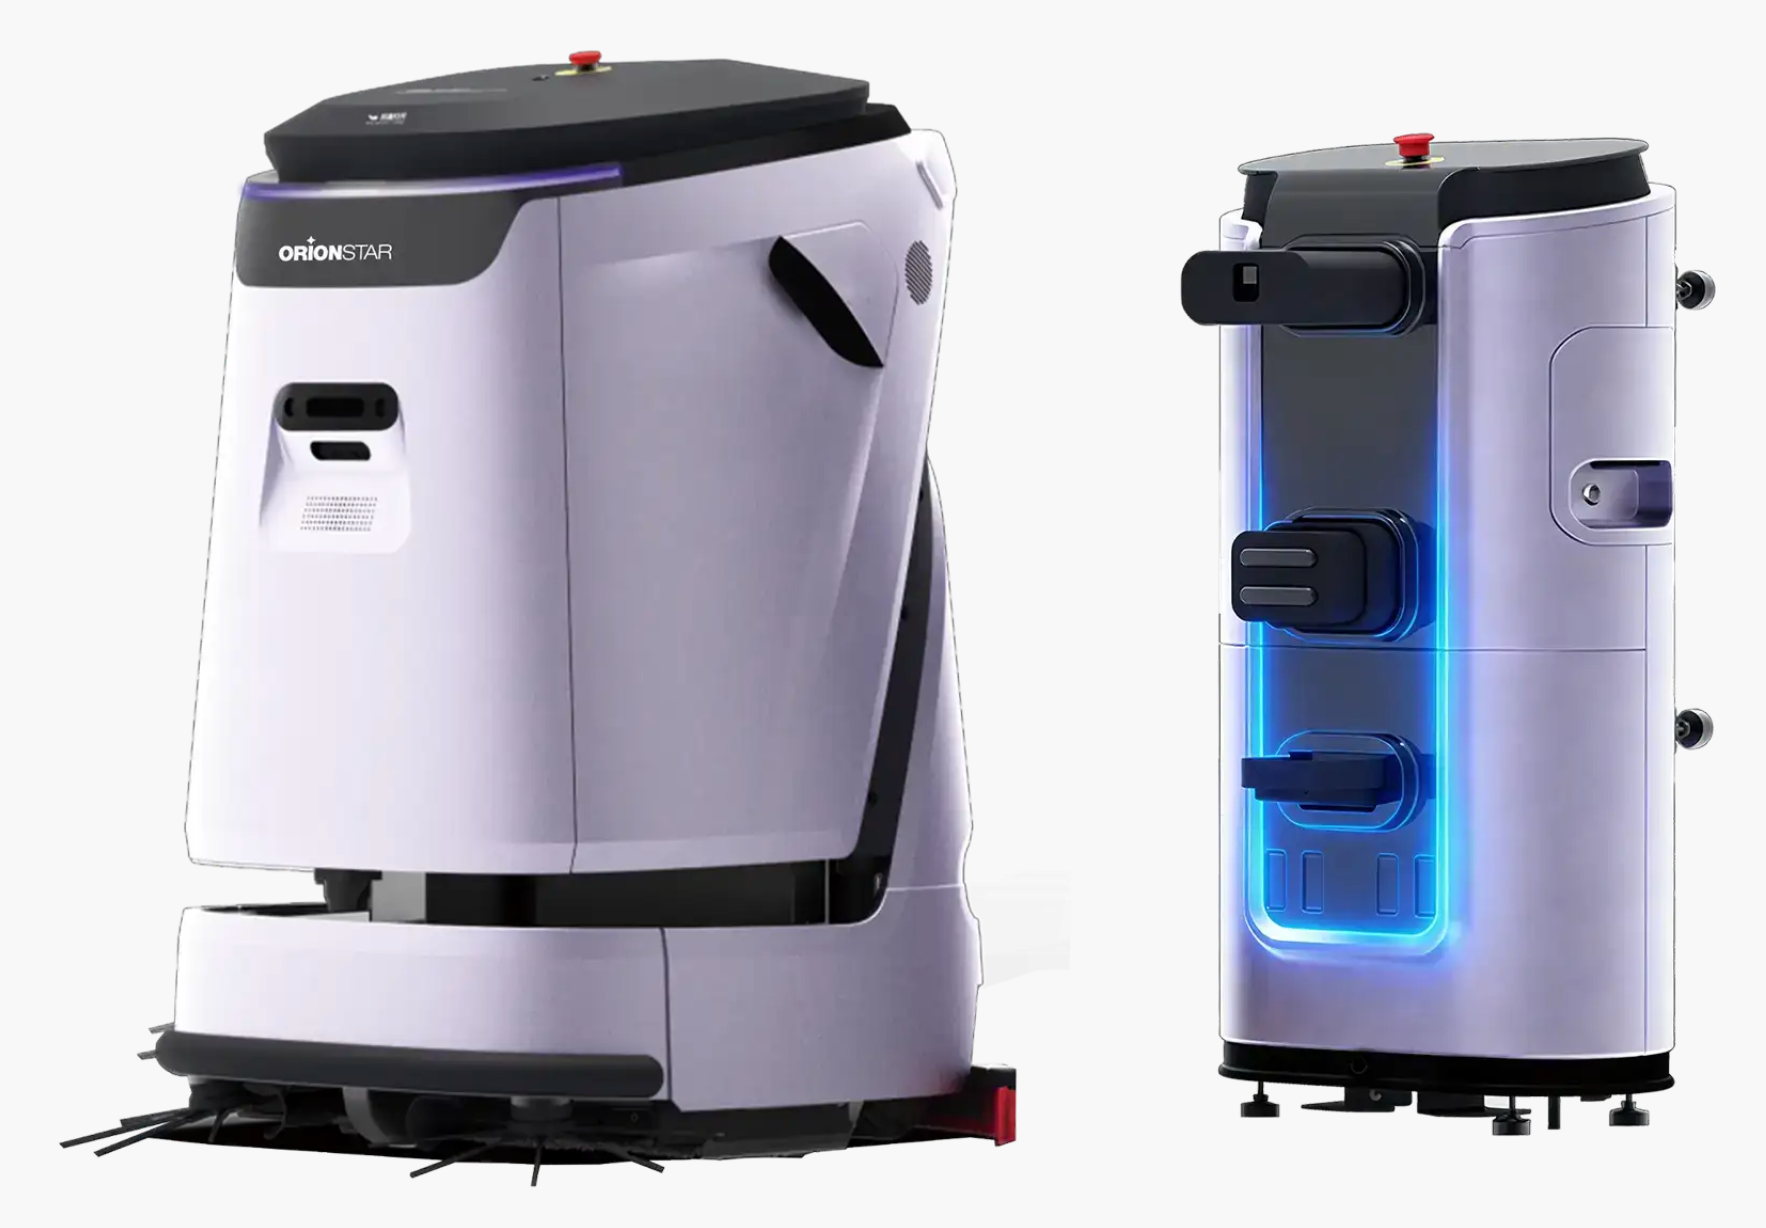
Il CleaniBot C5 si inserisce nel panorama del facility management come un robot lavapavimenti di medie-grandi dimensioni, concepito per gestire hall aziendali spaziose, corridoi ampi su più piani, campus di sedi e parcheggi interni. La sua architettura è pensata per bilanciare una forza pulente di derivazione industriale con le necessità di automazione dei complessi direzionali moderni. Grazie alla postazione di rifornimento e scarico automatica, il sistema riduce notevolmente il carico di lavoro manuale, permettendo alla macchina di ricaricarsi, svuotare l’acqua sporca e riempirsi di soluzione pulita in totale autonomia. Questo livello di indipendenza risulta particolarmente utile per i team di pulizia che devono coprire ampie metrature senza interruzioni continue per la manutenzione ordinaria della macchina.
Analizzando le specifiche tecniche, il dispositivo presenta una larghezza di pulizia di 550 millimetri e può coprire un’area fino a 1.980 metri quadrati all’ora, secondo i dati del produttore. La larghezza minima di passaggio è di 880 millimetri, rendendolo idoneo per corridoi di almeno 900 millimetri di larghezza tipici di alcuni uffici italiani, richiedendo percorsi privi di ingombri laterali. Le emissioni sonore si mantengono sotto i 68 dB(A) in condizioni di laboratorio definite, un valore che lo rende tollerabile nelle aree di transito, pur suggerendo una programmazione serale o fuori orario per le zone open-space più silenziose. La sua capacità di mappare fino a diecimila metri quadrati richiede inoltre un’attenta configurazione IT per allineare l’ottimizzazione del percorso in cloud con le policy aziendali in materia di protezione dei dati.
Avidbots Neo 2W
L’Avidbots Neo 2W si posiziona come un robot lavapavimenti di grandi dimensioni orientato prevalentemente verso le ampie zone di back-office logistico e le estese aree di parcheggio all’interno dei campus aziendali. La sua progettazione si concentra sulla risoluzione di problematiche tipiche degli ambienti dinamici con ostacoli in continuo movimento, utilizzando un sistema avanzato di pianificazione del percorso che adatta la traiettoria in tempo reale. Sebbene offra tecnologie sofisticate come batterie industriali intercambiabili e un navigatore dedicato ai grandi volumi, la sua vocazione principale si discosta dalle necessità delicate degli uffici direzionali per abbracciare contesti operativi molto più grezzi e ampi.
L’inserimento di questa macchina nel tipico scenario corporate italiano presenta vincoli strutturali evidenti. Con una larghezza di lavoro di circa 810 millimetri, l’ingombro fisico del macchinario rende difficile, se non impossibile, la navigazione fluida nei corridoi stretti da 800-900 millimetri e l’ingresso negli ascensori passeggeri standard. L’assenza di dati acustici pubblicamente documentati suggerisce inoltre che il dispositivo non sia ottimizzato per il funzionamento silenzioso diurno richiesto in prossimità delle postazioni di lavoro. Resta un’opzione valutabile esclusivamente per i facility manager che gestiscono enormi piastre di parcheggio o magazzini annessi alle sedi centrali, dove la metratura richiede prestazioni di copertura estreme a discapito della discrezione dimensionale e sonora.
Kärcher KIRA CV 50
Il Kärcher KIRA CV 50 rappresenta la proposta compatta dell’OEM tedesco, sviluppata specificamente come robot aspirapolvere autonomo per gli edifici ad uso ufficio europei. A differenza degli altri dispositivi analizzati, questa unità si concentra esclusivamente sull’aspirazione a secco, mirando a risolvere il problema della manutenzione quotidiana di moquette, tappeti e pavimenti duri negli spazi direzionali. Il suo design è focalizzato sulla minimizzazione dell’ingombro e sull’ergonomia operativa, permettendo alla macchina di integrarsi visivamente e fisicamente negli ambienti di lavoro senza causare intralci al flusso del personale o ai visitatori delle hall aziendali.
Il punto di forza maggiore di questo modello per lo scenario italiano risiede nel suo profilo acustico estremamente contenuto, pari a 57 dB(A) secondo i dati del produttore, che lo rende altamente compatibile con le pulizie diurne in aree operative sensibili al rumore. La larghezza di pulizia di circa 350 millimetri assicura una manovrabilità eccellente attraverso porte standard, corridoi stretti e ascensori compatti, rispondendo pienamente ai vincoli architettonici degli immobili storici o compartimentati. L’utilizzo di batterie intercambiabili da 36 V fornisce ulteriore flessibilità operativa. Tuttavia, i team di facility devono considerare che, trattandosi di un aspirapolvere, questa macchina non affronta le necessità di lavaggio a umido di parcheggi o aree ristoro, ponendosi come soluzione complementare piuttosto che come alternativa diretta ai sistemi lavasciuga.
Tennant T7AMR
Il Tennant T7AMR si presenta come una lavasciuga-pavimenti di medie-grandi dimensioni con operatore a bordo, largamente impiegata negli account corporate nordamericani e progettata per gestire spazi di notevole ampiezza. Il macchinario unisce un’ingegneria collaudata dei ponti lavanti alla tecnologia di navigazione basata sull’insegnamento del percorso, permettendo all’operatore di addestrare la macchina guidandola fisicamente la prima volta. Questa soluzione si rivela particolarmente efficace per le grandi hall aziendali, i complessi a uso misto con estese aree comuni e i parcheggi sotterranei, dove la stabilità dei tracciati consente al sistema di replicare le routine di lavaggio in modo coerente e con un’elevata pressione sui pavimenti.
Nonostante le notevoli capacità di copertura, che arrivano fino a 4.250 metri quadrati per ciclo operativo secondo i dati del produttore, l’adozione in un tipico immobile uffici italiano richiede compromessi spaziali. La larghezza della macchina, pari a 850 millimetri, e il peso prossimo ai cinquecento chilogrammi rendono la navigazione nei passaggi da 800-900 millimetri un’operazione complessa, spesso incompatibile con le portate e le dimensioni degli ascensori standard. Inoltre, il livello sonoro che raggiunge fino a 70 dB(A) in condizioni di laboratorio definite sconsiglia l’utilizzo diurno in aree di lavoro open-space o uffici silenziosi. La macchina esprime il suo massimo potenziale nei campus aziendali estesi, gestendo turni notturni o operando in settori dove la dimensione strutturale non rappresenta una barriera operativa.
ICE Co-Botics Cobi 18
L’ICE Co-Botics Cobi 18 è un lavasciuga autonomo progettato seguendo la filosofia dei robot collaborativi, mirato a risolvere le criticità di pulizia nei corridoi stretti e nelle piastre uffici di piccole e medie dimensioni. La concezione del prodotto abbandona i formati industriali pesanti per concentrarsi su un’interazione sicura e discreta con l’ambiente circostante e il personale presente. Il sistema di navigazione si basa su un approccio di apprendimento manuale semplificato, in cui la macchina viene accompagnata lungo il percorso desiderato senza necessità di mappature complesse o elaborazioni spaziali pesanti, facilitando l’avvio delle operazioni da parte del personale di pulizia in diverse zone dell’edificio tramite la scansione di codici visivi a muro.
Le caratteristiche fisiche lo rendono particolarmente allineato ai vincoli dello scenario direzionale europeo. Con un ingombro complessivo di soli 48 centimetri di larghezza, naviga senza sforzo nei passaggi da 800-900 millimetri ed entra agevolmente in qualsiasi ascensore passeggeri, agevolando le operazioni in edifici multipiano. Le emissioni acustiche si attestano tra i 66 e i 70 dB(A) in condizioni di laboratorio definite, permettendo un moderato utilizzo diurno, pur richiedendo attenzione nelle zone di massima concentrazione lavorativa. L’autonomia operativa arriva fino a 90 minuti in modalità massima, il che richiede ai facility manager di strutturare turni di lavoro che prevedano frequenti cicli di ricarica e rifornimento dei serbatoi compatti, bilanciando la grande agilità spaziale con una capacità produttiva proporzionata alle dimensioni della macchina.
La selezione finale per un immobile aziendale deve scaturire da una mediazione tra le volumetrie da trattare e i vincoli architettonici della sede. Per atri monumentali e aree di sosta scoperte o coperte, macchine di formato superiore offrono l’autonomia idrica e la pressione necessarie per mantenere alti standard igienici, a patto di confinarne l’uso in fasce orarie non presidiate. Laddove il focus si sposti sulla manutenzione continua dei piani operativi, le soluzioni compatte e collaborative rappresentano la scelta più logica, permettendo al macchinario di superare ostacoli strutturali come varchi stretti e ascensori. In tutti i casi, i decisori devono allineare le capacità di connettività del macchinario con i requisiti di compliance interna, assicurando che la telemetria e la reportistica aggiungano valore gestionale senza esporre l’infrastruttura di rete a vulnerabilità impreviste.
Le specifiche dei prodotti di terze parti si basano su dati pubblici (fino a, in condizioni di laboratorio definite, secondo i dati del produttore) e possono variare; i nomi dei prodotti e i marchi appartengono ai rispettivi proprietari; se un prodotto prevede l’uso di telecamere, registrazione vocale, mappatura o elaborazione dati in cloud, l’operatore deve verificare la conformità al GDPR prima dell’implementazione.
Qual è il tempo di payback realistico per un robot lavapavimenti autonomo in un immobile aziendale italiano?
Per siti con percorsi ripetitivi superiori a circa 4.600 m² (50.000 ft²) puliti almeno 5 giorni a settimana, i modelli analizzati sul mercato mostrano finestre di payback tipiche tra 9 e 18 mesi, soprattutto quando il robot può spostare la pulizia ripetitiva nelle ore serali o notturne sfruttando il differenziale di costo del lavoro su turni premium. Il calcolo deve usare il costo del lavoro caricato (stipendio base più oneri sociali, benefits, supervisione e turnover, tipicamente 1,35–1,45× la paga oraria) e non il salario base, altrimenti il ROI viene sovrastimato. Per immobili aziendali italiani sotto i 2.000–3.000 m² di percorso ripetitivo, conviene modellare l’investimento caso per caso prima di approvarlo, perché la finestra di payback tende ad allungarsi sensibilmente.
È più conveniente acquistare il robot oppure attivare un contratto di noleggio o Robot-as-a-Service per una sede corporate?
La scelta dipende dalla struttura di bilancio aziendale (CapEx vs OpEx) e dalla capacità interna di gestire manutenzione e mappe, più che da una convenienza assoluta. L’acquisto diretto (es. CleaniBot C5, T7AMR) tipicamente produce il ROI a 5 anni più alto ma richiede di internalizzare service, aggiornamenti e gestione dei ricambi. Il leasing o il modello RaaS spostano il costo su canone mensile prevedibile e spesso includono supporto, formazione e manutenzione preventiva: per team facility corporate che non vogliono gestire direttamente il service, può essere la strada più rapida all’approvazione interna, anche se il TCO a lungo termine è generalmente più alto.
Quali clausole contrattuali sono essenziali per un deployment multi-sede in Italia?
I punti chiave da negoziare sono: localizzazione dei dati di mappa e telemetria (server UE vs extra-UE), nomina a responsabile del trattamento ai sensi del GDPR e relativo Data Processing Agreement, SLA di uptime con tempi di intervento misurabili sul territorio italiano, chiarezza su proprietà delle mappe e portabilità in caso di cambio fornitore, e copertura dei ricambi per l’intero ciclo di vita. Per il real estate aziendale italiano è inoltre consigliabile prevedere audit periodici sul trattamento dei dati raccolti dai sensori del robot (LiDAR, camera, sensori di profondità), soprattutto se il robot opera in aree accessibili a dipendenti e visitatori.
Il robot può operare nelle ore diurne in uffici e hall senza disturbare i dipendenti?
Dipende dal modello scelto: la maggior parte dei robot scrubber industriali opera tra 65 e 70 dB(A), valore compatibile con corridoi e parcheggi ma potenzialmente fastidioso in open space e sale riunioni. Il Kärcher KIRA CV 50 dichiara 57 dB(A), il valore più basso tra i modelli analizzati, ed è quindi il più adatto a operare di fianco al personale in ambienti silenziosi, anche se si tratta di un aspirapolvere e non di un lavapavimenti. Il CleaniBot C5 dichiara meno di 68 dB(A), generalmente accettabile per hall e corridoi; per uffici open-space dove il silenzio è critico conviene pianificare i cicli in fasce a bassa densità di presenza oppure valutare robot cobot con emissioni inferiori a 65 dB(A).
Il robot è in grado di passare attraverso corridoi stretti da 800–900 mm e utilizzare l’ascensore per spostarsi tra i piani?
La larghezza del corpo macchina e l’ingombro in curva sono i parametri decisivi. Il ICE Co-Botics Cobi 18 ha un corpo di 48 × 48 cm ed è l’unico modello analizzato esplicitamente progettato per passaggi stretti e ascensori standard. Il CleaniBot C5 ha una larghezza minima di passaggio di 880 mm, rendendolo idoneo per corridoi di almeno 900 mm di larghezza, purché non siano presenti sporgenze o arredi che riducano la luce netta. Tennant T7AMR (850 mm di larghezza) e Avidbots Neo 2W (~810 mm di pista) sono ai limiti della fascia e richiedono ascensori di dimensioni adeguate; per edifici multipiano con ascensori piccoli è opportuno verificare le dimensioni della cabina e il raggio di sterzata prima dell’acquisto.
Il robot è conforme al GDPR quando mappa gli spazi interni di un immobile aziendale?
La conformità dipende da come il fornitore gestisce i dati di mappa e di telemetria, non dal robot in sé. I sensori LiDAR, 3D e camera acquisiscono informazioni sull’ambiente che, in ambienti dove sono presenti persone, possono costituire dato personale ai sensi del GDPR, rendendo necessaria una valutazione di impatto (DPIA) e una base giuridica del trattamento. Prima del deployment occorre verificare con il fornitore dove sono ospitati i dati (UE/USA/Canada), se è disponibile una configurazione on-premise o cloud regionale, e se è prevista la nomina a responsabile del trattamento con relativo DPA conforme al GDPR. Le mappe statiche degli arredi sono generalmente a basso rischio, ma le riprese dinamiche effettuate da camera o sensori di profondità richiedono tutele aggiuntive, soprattutto se il robot opera in aree aperte al pubblico o soggette a videosorveglianza.


